 Slaidy.com
- Синтез цифровой системы автоматического регулирования угловой скорости электродвигателя

Содержание
- 2. Цель работы Техническая цель работы: практическое освоение принципов дискретно-цифрового автоматического управления непрерывным объектом. Для этой цели
- 3. 2. Учебное задание а) Разработка математической модели по функциональной и принципиальной схемам системы. б) Ознакомление с
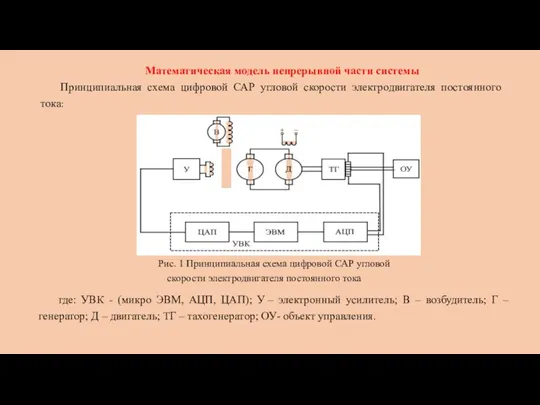
- 4. Математическая модель непрерывной части системы Принципиальная схема цифровой САР угловой скорости электродвигателя постоянного тока: где: УВК
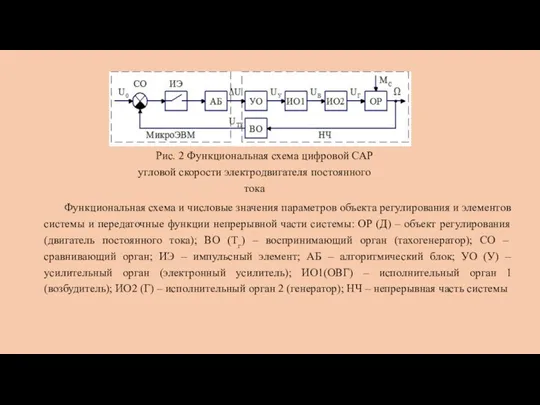
- 5. Рис. 2 Функциональная схема цифровой САР угловой скорости электродвигателя постоянного тока Функциональная схема и числовые значения
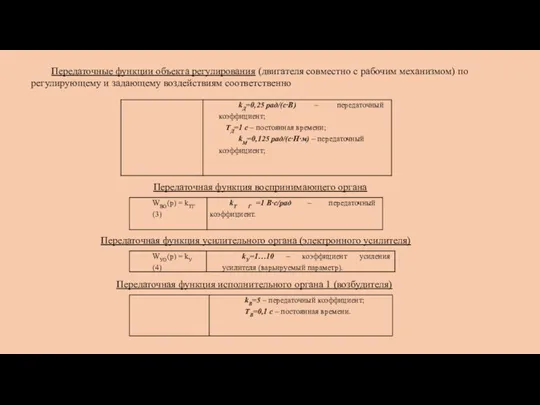
- 6. Передаточные функции объекта регулирования (двигателя совместно с рабочим механизмом) по регулирующему и задающему воздействиям соответственно Передаточная
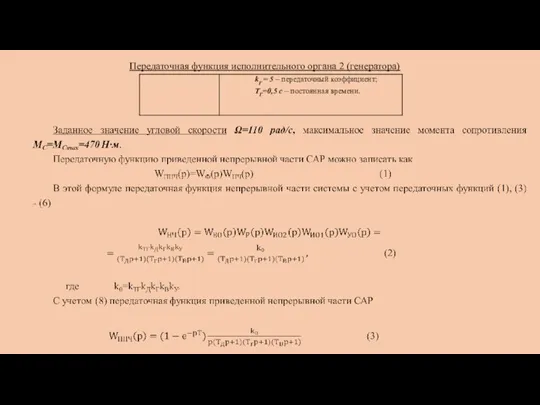
- 7. Передаточная функция исполнительного органа 2 (генератора)
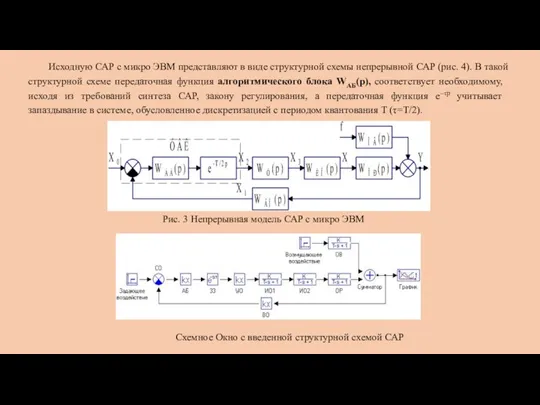
- 8. Исходную САР с микро ЭВМ представляют в виде структурной схемы непрерывной САР (рис. 4). В такой
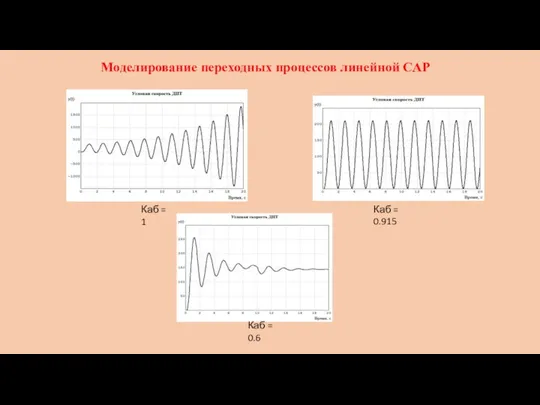
- 9. Моделирование переходных процессов линейной САР Каб = 1 Каб = 0.915 Каб = 0.6
- 10. Схемное окно с введенными корректирующими элементами Структурная схема САР "Синтез оптимального регулятора"
- 11. Запускаем задачу на расчет с новыми значениями kab1=0,1025; kab2=0,08726 Запускаем задачу на расчет с новыми значениями
- 12. Моделирование переходных процессов САР с дискретным регулятором
- 13. Структурная схема непрерывно-дискретной модели САР с ПИ-регулятором Диалоговое окно блока Дискретная передаточная функция общего вида "АБ(z)"
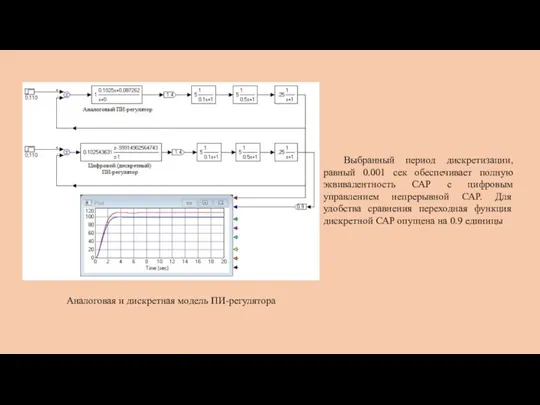
- 14. Структурные схемы: 1 – в непрерывной модели САР; 2 – в непрерывно-дискретной САР; Переходные процессы: 1
- 15. Исходная непрерывная оптимизированная САР в VisSim
- 16. Замена непрерывного регулятора дискретным в VisSim'е. Для выбора периода дискретизации нужно обратиться к постоянным времени объекта
- 17. Аналоговая и дискретная модель ПИ-регулятора Выбранный период дискретизации, равный 0.001 сек обеспечивает полную эквивалентность САР с
- 18. Тем не менее, полезно посмотреть на поведение САР и при больших значениях периода дискретизации, что позволит
- 19. Определение алгоритма работы цифрового регулятора На цифровой регулятор подается непрерывный сигнал ошибки с устройства сравнения (сумматора).
- 20. Ниже приведен пример получение формулы вычисления значений решетчатой функции выходного сигнала дискретного регулятора Полученная формула указывает
- 22. Скачать презентацию
Слайд 2Цель работы
Техническая цель работы: практическое освоение принципов дискретно-цифрового автоматического управления непрерывным объектом.
Для
Цель работы
Техническая цель работы: практическое освоение принципов дискретно-цифрового автоматического управления непрерывным объектом.
Для
Слайд 32. Учебное задание
а) Разработка математической модели по функциональной и принципиальной схемам системы.
2. Учебное задание
а) Разработка математической модели по функциональной и принципиальной схемам системы.
Слайд 4Математическая модель непрерывной части системы
Принципиальная схема цифровой САР угловой скорости электродвигателя постоянного
Математическая модель непрерывной части системы
Принципиальная схема цифровой САР угловой скорости электродвигателя постоянного
Слайд 5Рис. 2 Функциональная схема цифровой САР угловой скорости электродвигателя постоянного тока
Функциональная схема
Рис. 2 Функциональная схема цифровой САР угловой скорости электродвигателя постоянного тока
Функциональная схема
Слайд 6 Передаточные функции объекта регулирования (двигателя совместно с рабочим механизмом) по регулирующему
Передаточные функции объекта регулирования (двигателя совместно с рабочим механизмом) по регулирующему
Слайд 7Передаточная функция исполнительного органа 2 (генератора)
Передаточная функция исполнительного органа 2 (генератора)
Слайд 8Исходную САР с микро ЭВМ представляют в виде структурной схемы непрерывной САР
Исходную САР с микро ЭВМ представляют в виде структурной схемы непрерывной САР
Слайд 9Моделирование переходных процессов линейной САР
Каб = 1
Каб = 0.915
Каб = 0.6
Моделирование переходных процессов линейной САР
Каб = 1
Каб = 0.915
Каб = 0.6
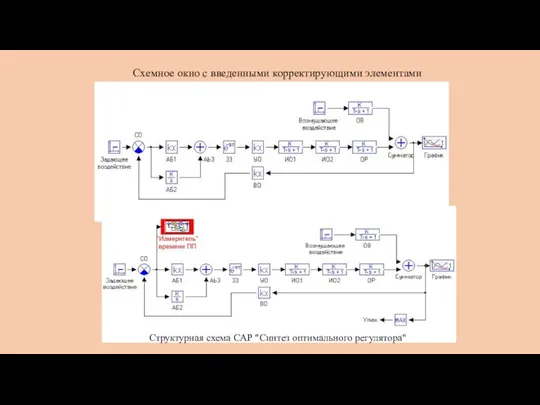
Слайд 10Схемное окно с введенными корректирующими элементами
Структурная схема САР "Синтез оптимального регулятора"
Схемное окно с введенными корректирующими элементами
Структурная схема САР "Синтез оптимального регулятора"
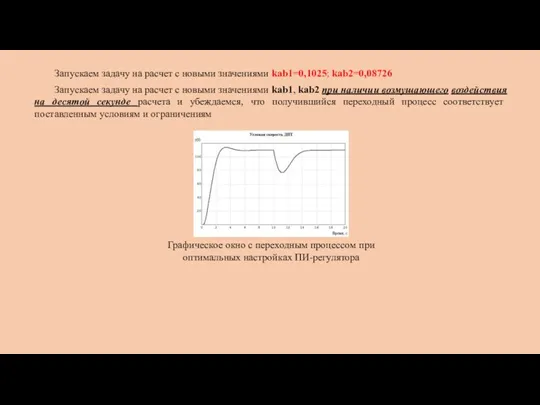
Слайд 11 Запускаем задачу на расчет с новыми значениями kab1=0,1025; kab2=0,08726
Запускаем задачу на
Запускаем задачу на расчет с новыми значениями kab1=0,1025; kab2=0,08726
Запускаем задачу на
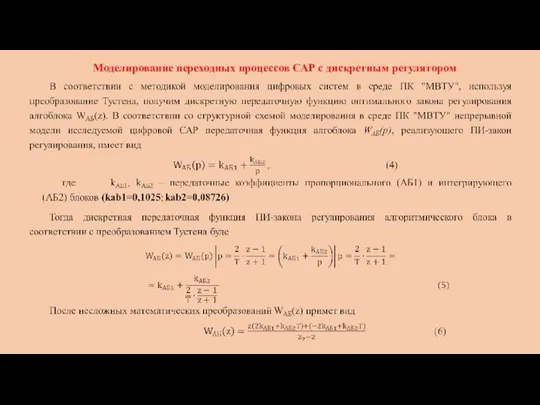
Слайд 12Моделирование переходных процессов САР с дискретным регулятором
Моделирование переходных процессов САР с дискретным регулятором
Слайд 13
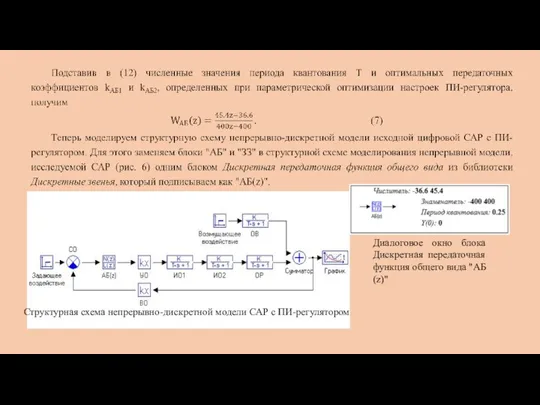
Структурная схема непрерывно-дискретной модели САР с ПИ-регулятором
Диалоговое окно блока Дискретная передаточная функция
Структурная схема непрерывно-дискретной модели САР с ПИ-регулятором
Диалоговое окно блока Дискретная передаточная функция
Слайд 14Структурные схемы: 1 – в непрерывной модели САР;
2 – в непрерывно-дискретной САР;
Переходные
Структурные схемы: 1 – в непрерывной модели САР;
2 – в непрерывно-дискретной САР;
Переходные
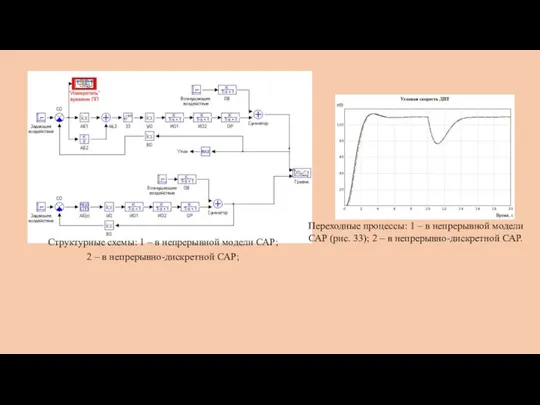
Слайд 15Исходная непрерывная оптимизированная САР в VisSim
Исходная непрерывная оптимизированная САР в VisSim
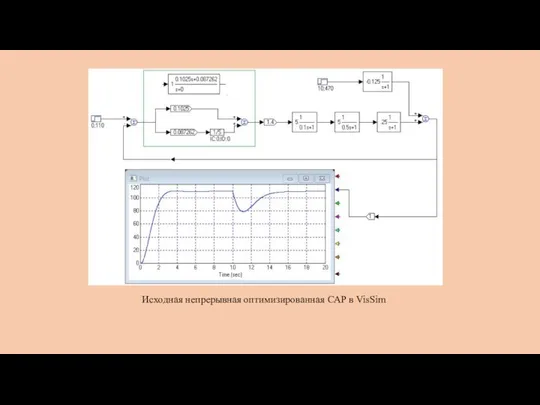
Слайд 16Замена непрерывного регулятора дискретным в VisSim'е.
Для выбора периода дискретизации нужно обратиться к
Замена непрерывного регулятора дискретным в VisSim'е.
Для выбора периода дискретизации нужно обратиться к
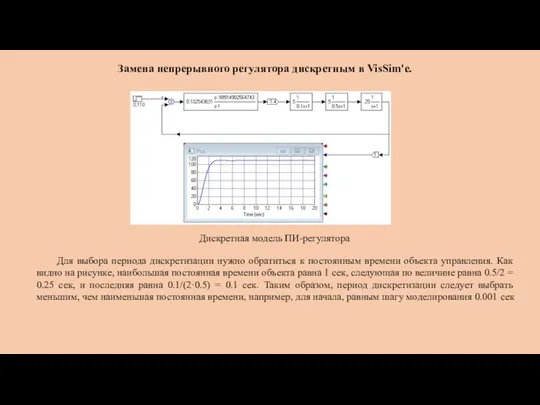
Слайд 17Аналоговая и дискретная модель ПИ-регулятора
Выбранный период дискретизации, равный 0.001 сек обеспечивает полную
Аналоговая и дискретная модель ПИ-регулятора
Выбранный период дискретизации, равный 0.001 сек обеспечивает полную
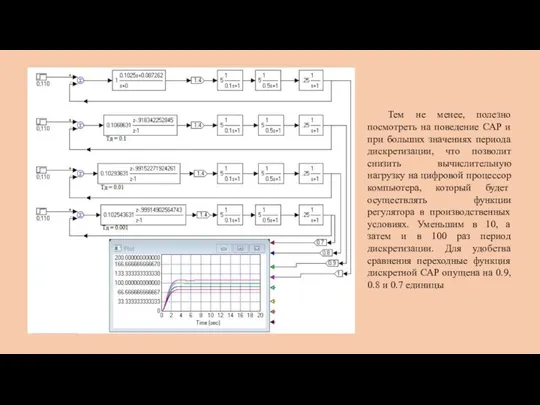
Слайд 18 Тем не менее, полезно посмотреть на поведение САР и при больших значениях
Тем не менее, полезно посмотреть на поведение САР и при больших значениях
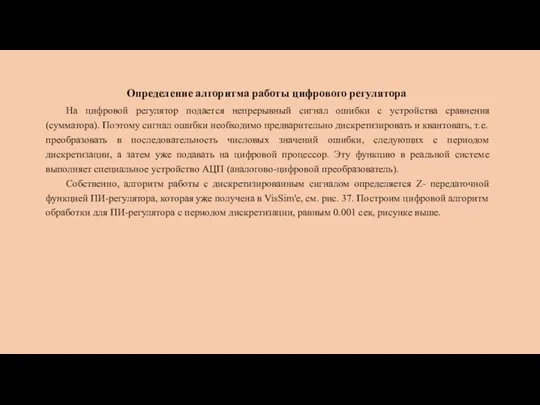
Слайд 19Определение алгоритма работы цифрового регулятора
На цифровой регулятор подается непрерывный сигнал ошибки с
Определение алгоритма работы цифрового регулятора
На цифровой регулятор подается непрерывный сигнал ошибки с
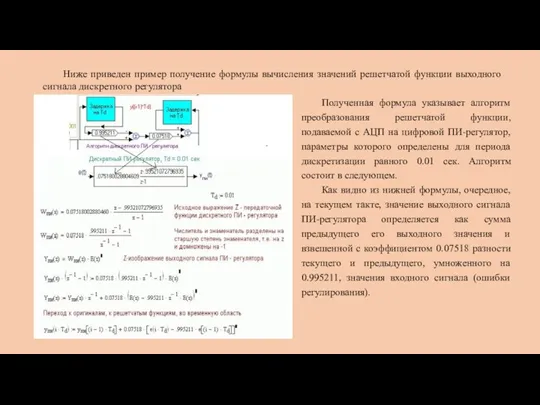
Слайд 20 Ниже приведен пример получение формулы вычисления значений решетчатой функции выходного сигнала дискретного
Ниже приведен пример получение формулы вычисления значений решетчатой функции выходного сигнала дискретного
 Индивидуальная работа Линейные списки
 Клуб интеллектуальных игр Игры разума
 ÅαѺѡΓᵿ∩ 2 - ÅßΓαÑ¡¿Ñ Γáí½¿µ ¿ßΓ¿¡¡ßΓ¿ ºá¬¡á¼ á½úÑíαδ ½ú¿¬¿
 ЛЕКЦИЯ_1_Основы_облачных_технологий
 Базовые команды SQL. Ограничение и сортировка выходных данных
 Загрузочные вирусы
 Системы счисления (СС)
 Докучные сказки
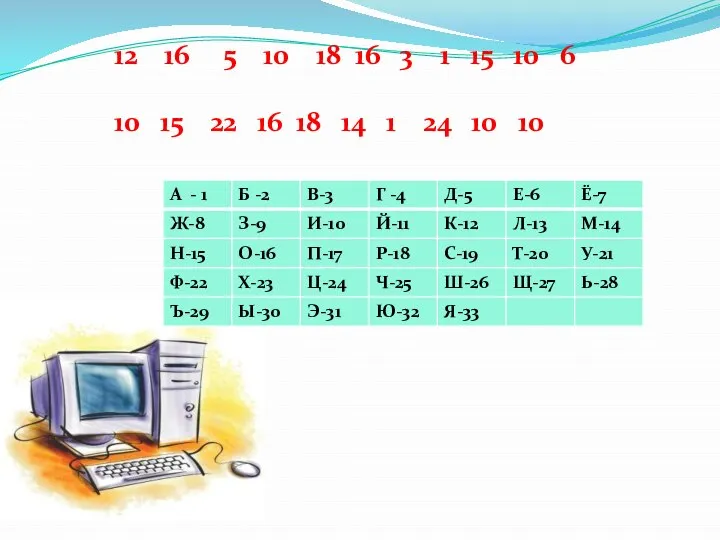 Кодирование информации
 Программирование. С чего начать?
 Основы программирования C++
 Архитектура компьютера
 Создание spike prime роботов в cad-программах
 L3_CSMA_CD
 Синий экран
 Гиперссылки и ссылки
 Тест по СУБД
 Цифровая среда современных детей
 Программное обеспечение. Тема 1. Введение
 Групповой файл
 Связи объектов Access
 Искусственный интеллект в медицине
 Безопасность в Интернете касается всех, касается каждого!
 Организация глобальных сетей
 DigiTAR. Опросы
 Руководство по игре “Box Travel”
 Шаблон презентация
 Электронная почта