 Slaidy.com
- Модель манипулятора

Содержание
- 2. Основу манипуляторов составляют пространственные механизмы со многими степенями свободы. Манипуляторы выполняют работы в средах, недоступных или
- 3. Цель творческой работы: на базе конструктора Lego WeDo 2.0 создать МОДЕЛь робота-манипулятора по собственному замыслу. Задачи:
- 4. Манипуля́тор — механизм для управления пространственным положением орудий, объектов труда и конструкционных узлов и элементов. Это
- 5. Применение манипуляторов Манипулятор (в горном деле) Манипулятор (в металлургии) Манипулятор (в ядерной технике) Манипуляторами оснащаются гидростаты
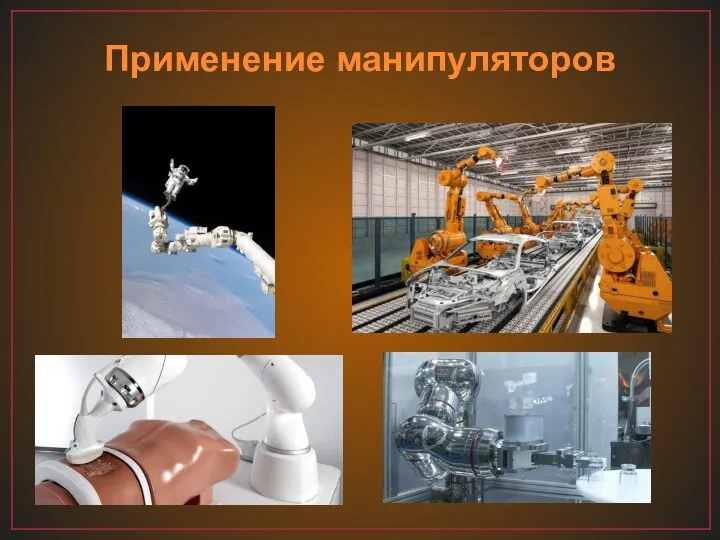
- 6. Применение манипуляторов
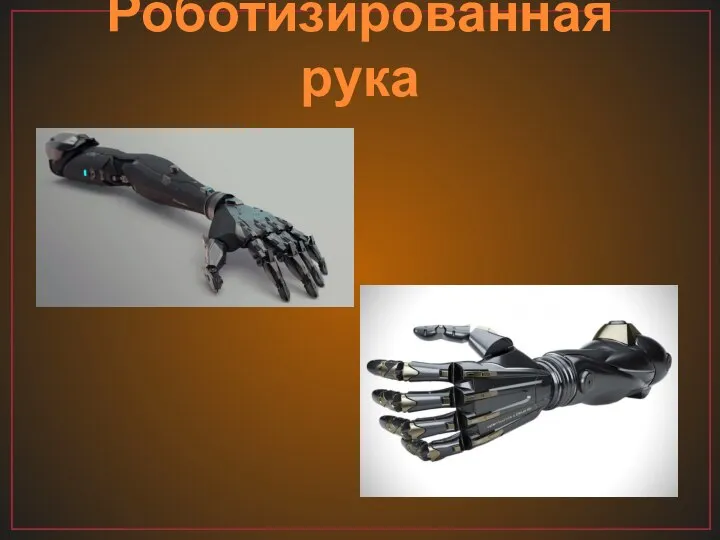
- 7. Роботизированная рука
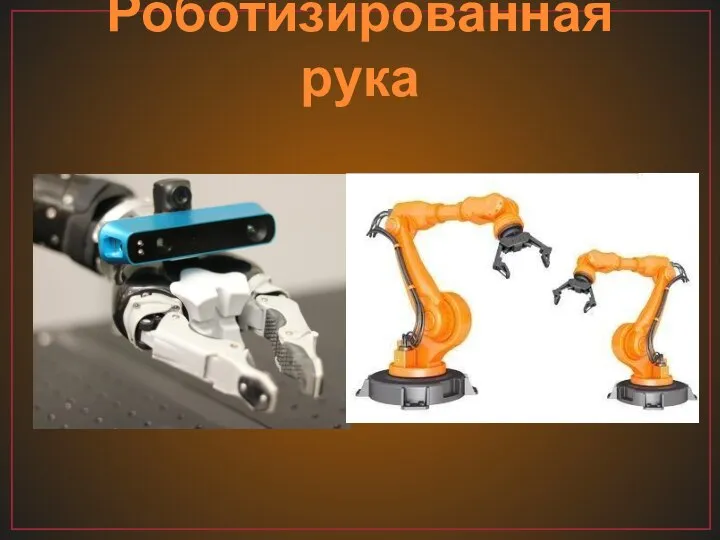
- 8. Роботизированная рука
- 9. Модель Роботизированная рука
- 10. Модель Роботизированная рука
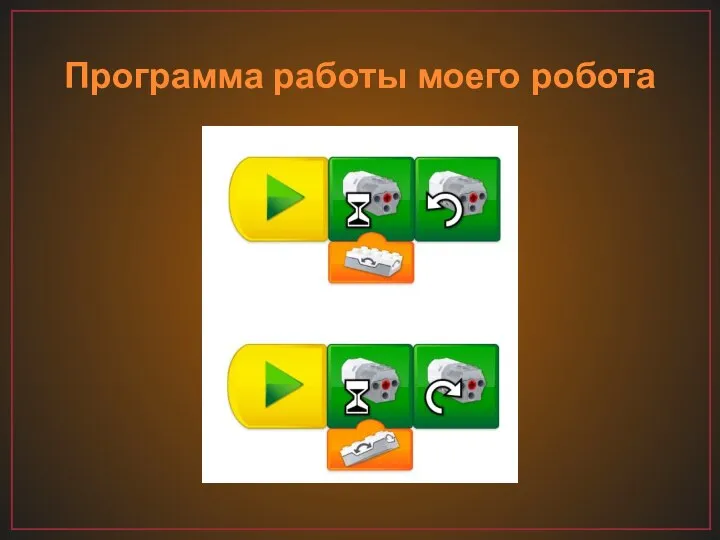
- 11. Программа работы моего робота
- 12. Выводы Работая над проектом, я: изучил простейшие механизмы и их применение в конструкциях роботов, понял как
- 14. Скачать презентацию
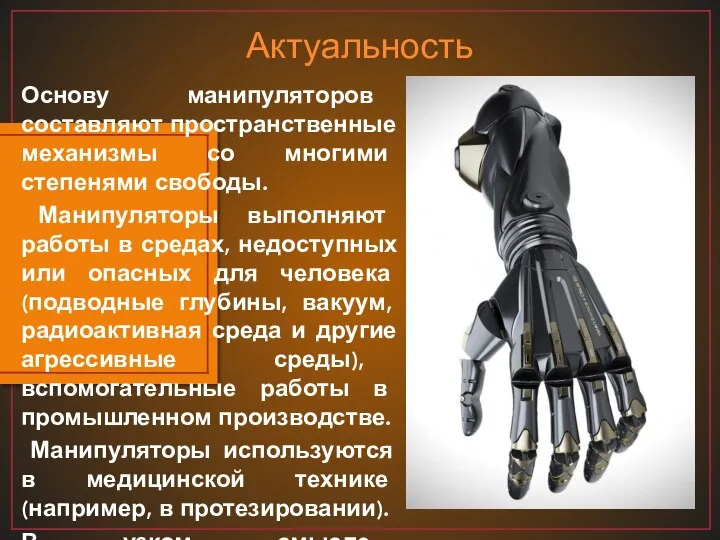
Слайд 2Основу манипуляторов составляют пространственные механизмы со многими степенями свободы.
Манипуляторы выполняют работы
Основу манипуляторов составляют пространственные механизмы со многими степенями свободы.
Манипуляторы выполняют работы
Слайд 3Цель творческой работы:
на базе конструктора Lego WeDo 2.0 создать МОДЕЛь робота-манипулятора
Цель творческой работы: на базе конструктора Lego WeDo 2.0 создать МОДЕЛь робота-манипулятора
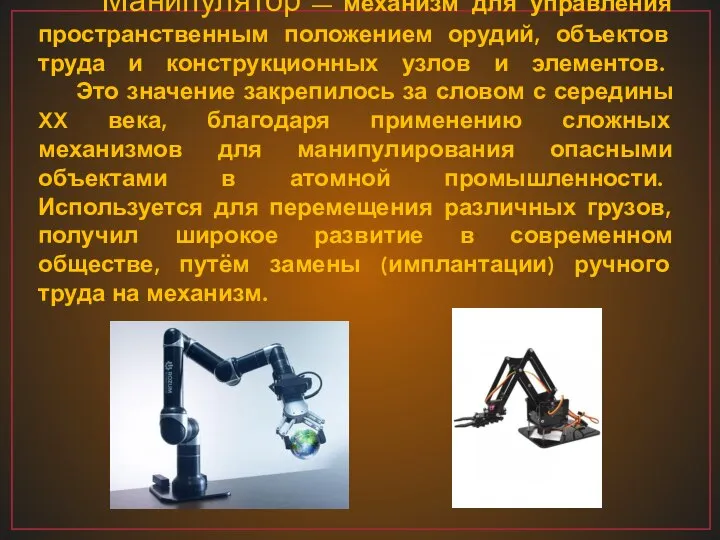
Слайд 4 Манипуля́тор — механизм для управления пространственным положением орудий, объектов труда и
Манипуля́тор — механизм для управления пространственным положением орудий, объектов труда и
Слайд 5Применение манипуляторов
Манипулятор (в горном деле)
Манипулятор (в металлургии)
Манипулятор (в ядерной технике)
Применение манипуляторов
Манипулятор (в горном деле)
Манипулятор (в металлургии)
Манипулятор (в ядерной технике)
Слайд 6Применение манипуляторов
Применение манипуляторов
Слайд 7Роботизированная рука
Роботизированная рука
Слайд 8Роботизированная рука
Роботизированная рука
Слайд 9Модель Роботизированная рука
Модель Роботизированная рука
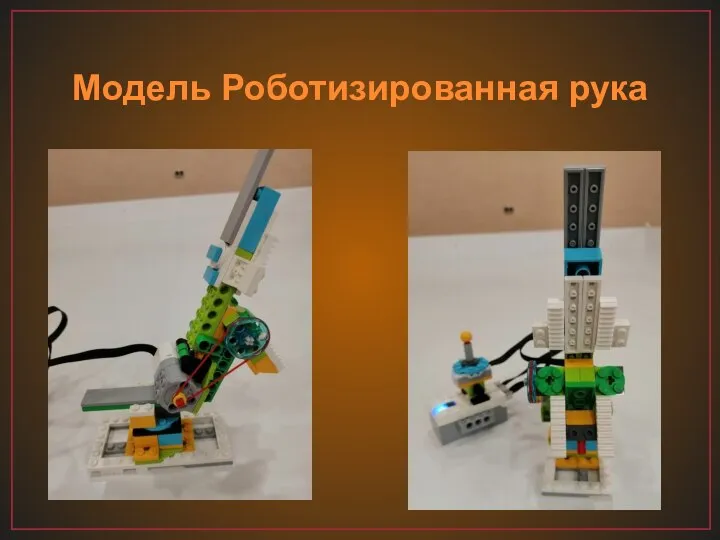
Слайд 10Модель Роботизированная рука
Модель Роботизированная рука
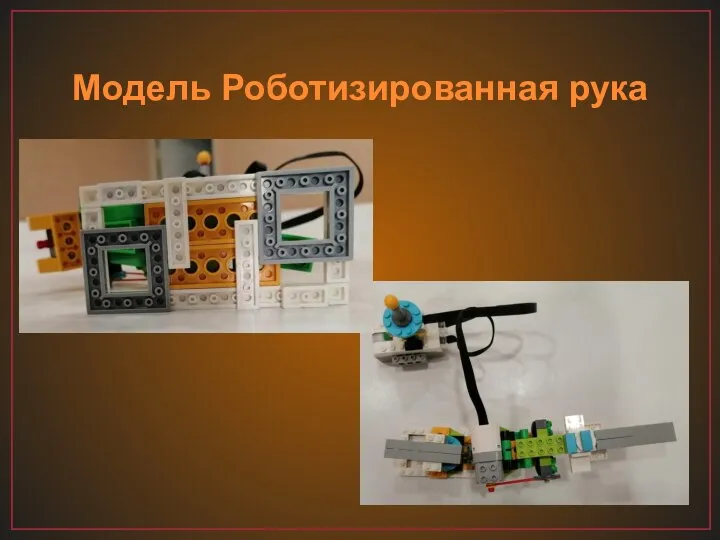
Слайд 11Программа работы моего робота
Программа работы моего робота
Слайд 12Выводы
Работая над проектом, я:
изучил простейшие механизмы и их применение в конструкциях роботов,
Выводы
Работая над проектом, я:
изучил простейшие механизмы и их применение в конструкциях роботов,
 Родительское собрание 11 класса
 Вводные слова
 ZaБерег. Подготовка свадеб
 Ratsionalnye_znania_i_dukhovnaya_kultura_pozdnepervobytnoy_obschiny_prezentatsia
 Климат Украины
 Образ злодея в трагедиях Шекспира
 Система оплаты работы консультантов
 Налоги, банки, бизнес 2019
 Презентация на тему Словообразование и орфография
 Границы Европы: три версии
 Сборы по фигурному катанию. Летние школьные каникулы
 Презентация на тему Аристотель Заслуги в биологии
 Сокровища земные и Небесные
 Способы тепловой кулинарной обработки
 Планирование и распределение бюджета студента очного отделения
 Перевод сайта на систему управления нового поколения UMI.CMS
 Благовещение. Иконография
 My room rules
 Задачи на движение
 Лидерство и руководство
 Структурные преобразования
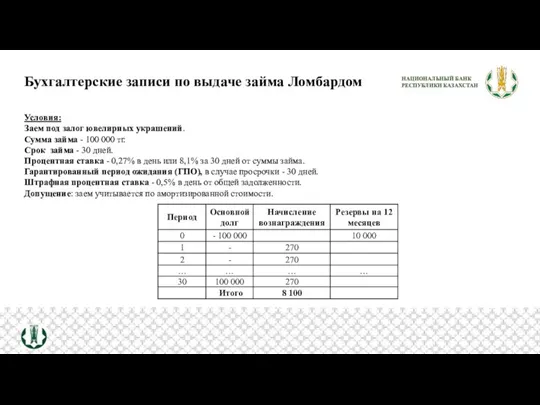 Бухгалтерские записи по выдаче займа ломбардом
 William Stoneham
 Презентация на тему Щелочноземельные металлы
 Спряжение глаголов. Закрепление
 Методологические аспекты разработки прогноза математики
 Герб с родовым знаком Лиевых
 Организация системы дополнительных образовательных услуг в современных условиях: проблемы и решения