 Slaidy.com
Громыко Алексей Олегович Компьютерное моделирование кинематики манипулятора промышленного робота Руководитель: доктор физ.-м
- Громыко Алексей Олегович Компьютерное моделирование кинематики манипулятора промышленного робота Руководитель: доктор физ.-м

Содержание
- 2. Содержание Актуальность. Поставленные цели. Объект и предмет исследования. Научная гипотеза. Основные результаты. Научная новизна. Положения, выносимые
- 3. Актуальность Одними из важнейших проблем современного моделирования являются задачи робототехники. Создание эффективных методов, моделей и алгоритмов
- 4. Поставленные цели математическое описание роботов разработка математического моделирования обоснование и формулирование критериев качества, в том числе
- 5. Объект и предмет исследования Объектом исследования выступает моделирование кинематики манипулятора промышленного робота в пакетах Adams и
- 6. Научная гипотеза Задана кинематическая схема манипулятора и в некоторый момент времени известны значения обобщенных координат, определяющие
- 7. Основные результаты Решение прямой задачи кинематики сводится к тому, что, задавшись значениями обобщенных координат, вычисляются элементы
- 8. Основные результаты Результатом настоящей работы стала разработка модели кинематики манипулятора робота в пакетах ADAMS и VisualNastran
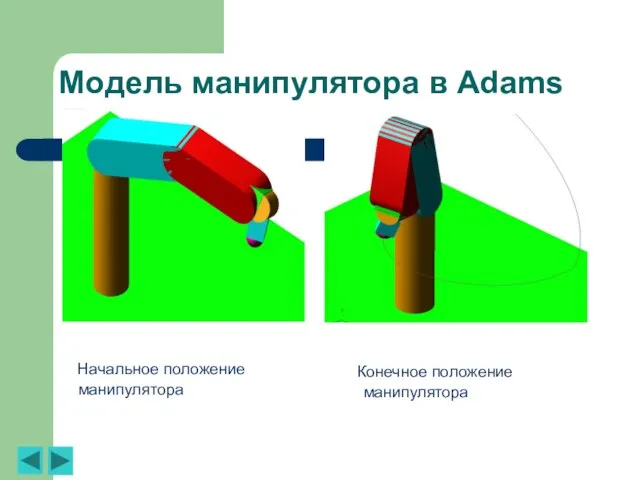
- 9. Модель манипулятора в Adams Начальное положение манипулятора Конечное положение манипулятора
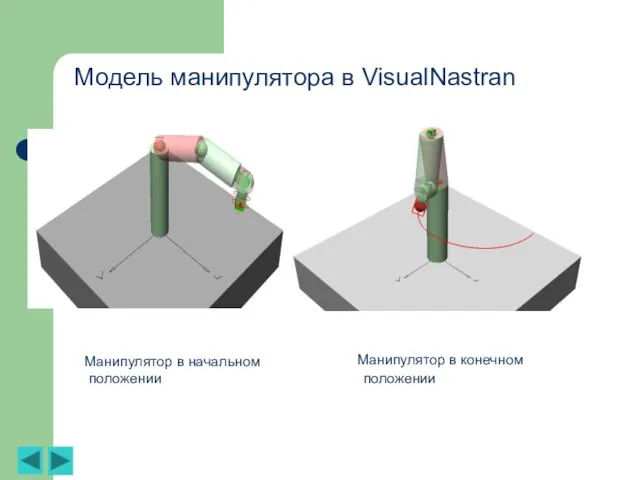
- 10. Модель манипулятора в VisualNastran Манипулятор в начальном положении Манипулятор в конечном положении
- 11. Научная новизна построены компьютерные модели манипулятора промышленного робота в пакетах VisualNastran и Adams исследованы кинематические характеристики
- 12. Основные положения, выносимые на защиту математическое описание роботов разработка математического моделей кинематики манипулятора робота построение программных
- 14. Скачать презентацию
Слайд 2Содержание
Актуальность.
Поставленные цели.
Объект и предмет исследования.
Научная гипотеза.
Основные результаты.
Научная новизна.
Положения, выносимые на защиту.
Содержание
Актуальность.
Поставленные цели.
Объект и предмет исследования.
Научная гипотеза.
Основные результаты.
Научная новизна.
Положения, выносимые на защиту.
Слайд 3Актуальность
Одними из важнейших проблем современного моделирования являются задачи робототехники. Создание эффективных методов,
Актуальность
Одними из важнейших проблем современного моделирования являются задачи робототехники. Создание эффективных методов,
Слайд 4Поставленные цели
математическое описание роботов
разработка математического моделирования
обоснование и формулирование критериев качества, в
Поставленные цели
математическое описание роботов
разработка математического моделирования
обоснование и формулирование критериев качества, в
Слайд 5Объект и предмет исследования
Объектом исследования выступает моделирование кинематики манипулятора промышленного робота в
Объект и предмет исследования
Объектом исследования выступает моделирование кинематики манипулятора промышленного робота в
Слайд 6Научная гипотеза
Задана кинематическая схема манипулятора и в некоторый момент времени известны значения
Научная гипотеза
Задана кинематическая схема манипулятора и в некоторый момент времени известны значения
Слайд 7Основные результаты
Решение прямой задачи кинематики сводится к тому, что, задавшись значениями обобщенных
Основные результаты
Решение прямой задачи кинематики сводится к тому, что, задавшись значениями обобщенных
Слайд 8Основные результаты
Результатом настоящей работы стала
разработка модели кинематики манипулятора робота в пакетах ADAMS
Основные результаты
Результатом настоящей работы стала
разработка модели кинематики манипулятора робота в пакетах ADAMS
Слайд 9Модель манипулятора в Adams
Начальное положение манипулятора
Конечное положение манипулятора
Модель манипулятора в Adams
Начальное положение манипулятора
Конечное положение манипулятора
Слайд 10Модель манипулятора в VisualNastran
Манипулятор в начальном положении
Манипулятор в
Модель манипулятора в VisualNastran
Манипулятор в начальном положении
Манипулятор в
Слайд 11Научная новизна
построены компьютерные модели манипулятора промышленного робота в пакетах VisualNastran и Adams
исследованы
Научная новизна
построены компьютерные модели манипулятора промышленного робота в пакетах VisualNastran и Adams
исследованы
Слайд 12Основные положения, выносимые на защиту
математическое описание роботов
разработка математического моделей кинематики манипулятора
Основные положения, выносимые на защиту
математическое описание роботов
разработка математического моделей кинематики манипулятора
 Автоматизированная системадиагностического экологического мониторинга«Регион»
 Кризис 3-х лет или возраст строптивости
 Консультации для обучающихся 6 классов ГБОУ Школа № 760 им. А.П. Маресьева
 Лето в искусстве. Рисуем летний пейзаж
 Виртуальная экскурсия по мини-музею Олимпионик Теннис
 Об организации и объеме оказания лечебной и реабилитационной помощи в государственных наркологических учреждениях Санкт–Пе
 Лекция 8. Природа этнического терроризма
 Нападающий удар
 Адам-табиғат кәсіп типі
 Царева Алина Александровна Кинематическое и динамическое моделирование плоских механизмов в системе Mathematica Руководитель: канд
 Избирательная система Российской Федерации. Тема 14
 Труд – основа жизни
 Моллюски2
 Виртуальная реальность в современном мире
 Серапионовы братья.
 Презентация на тему Политические партии (9 класс)
 My hero city Rostov on Don
 Швейцарские часы
 ТЕХНОЛОГИЧЕСКИЕ АСПЕКТЫ ПРОВЕДЕНИЯ ГИА-9 ПО ИНФОРМАТИКЕ ПРИ ПОМОЩИ АИС ГИА
 Состояние и перспективы развития ГЛОНАСС
 ОЗОНОВЫЕ ДЫРЫ
 темы 3, 4, 5, 6 (04.10, 18.10)
 Изобразительное искусство народов мира. Византийская мозаика
 Народные игры
 Экономический анализ деятельности здравоохранения
 Антикафе Временное Убежище
 Mojolicious
 Архитектурный стиль ампир