 Slaidy.com
- Автоматическое выделение объектов в данных лазерного сканирования

Содержание
- 2. Применение лазерного сканирования Навигация мобильных роботов Создание моделей зданий Картография и паспортизация Контроль качества продукции Сохранение
- 3. Цели работы Провести обзор методов классификации лазерных сканов Разработать алгоритм классификации лазерных сканов на основе машинного
- 4. Постановка задачи Вход – набор точек трёхмерного пространства Выход – метки классов, сопоставленные каждой точке
- 5. Формальная постановка задачи Стадия обучения: Вход: множество четвёрок (x, y, z, c) (x, y, z) ∈
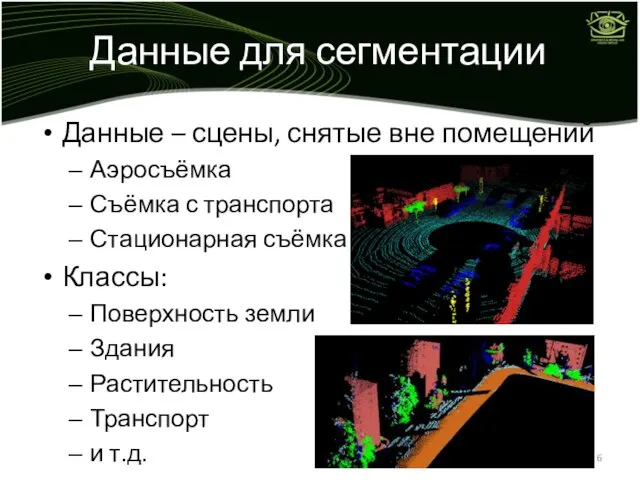
- 6. Данные для сегментации Данные – сцены, снятые вне помещений Аэросъёмка Съёмка с транспорта Стационарная съёмка Классы:
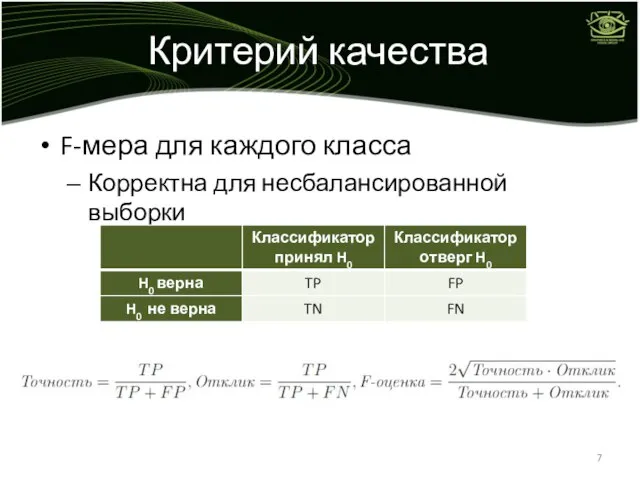
- 7. Критерий качества F-мера для каждого класса Корректна для несбалансированной выборки
- 8. Ассоциативные Марковские сети [Anguelov, 2005] [Munoz, 2008] Минимизируется функция энергии Потенциалы – линейная комбинация признаков: Ассоциативные
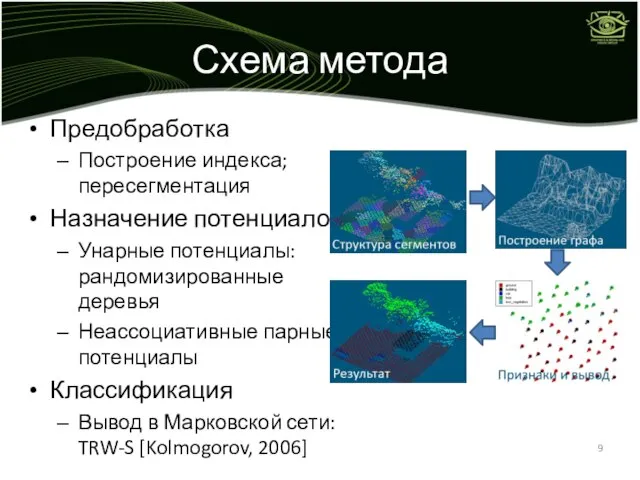
- 9. Схема метода Предобработка Построение индекса; пересегментация Назначение потенциалов Унарные потенциалы: рандомизированные деревья Неассоциативные парные потенциалы Классификация
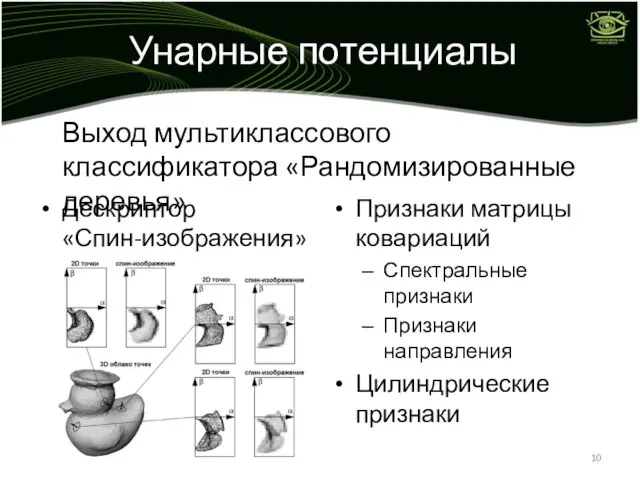
- 10. Унарные потенциалы Дескриптор «Спин-изображения» Признаки матрицы ковариаций Спектральные признаки Признаки направления Цилиндрические признаки Выход мультиклассового классификатора
- 11. Парные потенциалы Линейная комбинация признаков: Угол между нормалями в точках Угол наклона к горизонту отрезка, соединяющего
- 12. Научная новизна Пересегментация Ускоряет классификацию на порядки Признаки рёбер (направление, длина) становятся статистически значимыми Неассоциативные парные
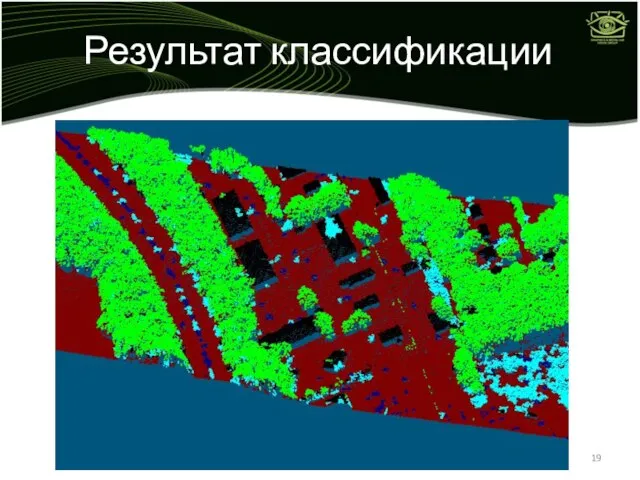
- 13. Пример результата классификации Красный – земля, чёрный – крыша, зелёный – дерево, синий – автомобиль, голубой
- 14. Экспериментальное сравнение Лазерный скан, полученный аэросъёмкой Миллион точек, 30 тысяч сегментов лучше предло- женный метод
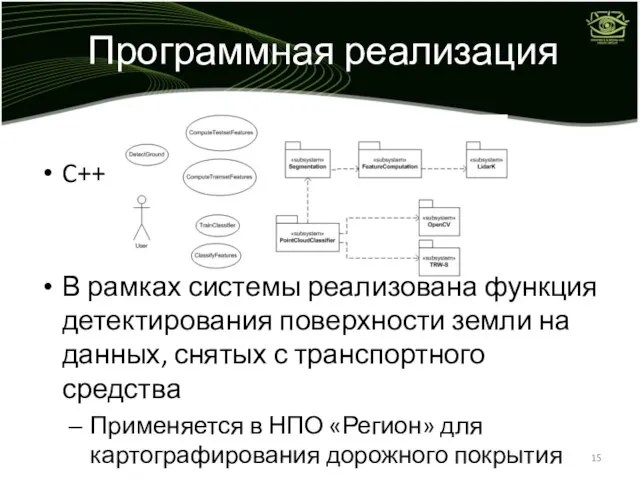
- 15. Программная реализация C++ В рамках системы реализована функция детектирования поверхности земли на данных, снятых с транспортного
- 16. Результаты Проведён обзор методов классификации лазерных сканов Разработан алгоритм классификации лазерных сканов на основе неассоциативных Марковских
- 17. Публикации по теме дипломной работы А. Велижев, Р. Шаповалов, Д. Потапов, Е. Третьяк, А. Конушин, «Автоматическая
- 18. СПАСИБО ЗА ВНИМАНИЕ!
- 19. Результат классификации
- 21. Скачать презентацию
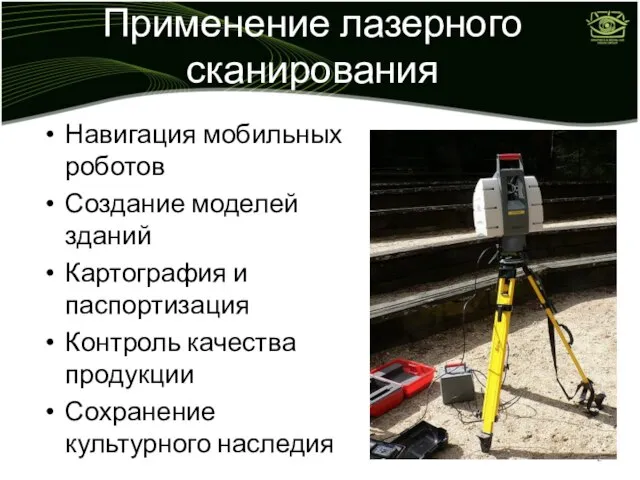
Слайд 2Применение лазерного сканирования
Навигация мобильных роботов
Создание моделей зданий
Картография и паспортизация
Контроль качества продукции
Сохранение культурного
Применение лазерного сканирования
Навигация мобильных роботов
Создание моделей зданий
Картография и паспортизация
Контроль качества продукции
Сохранение культурного
Слайд 3Цели работы
Провести обзор методов классификации лазерных сканов
Разработать алгоритм классификации лазерных сканов на
Цели работы
Провести обзор методов классификации лазерных сканов
Разработать алгоритм классификации лазерных сканов на
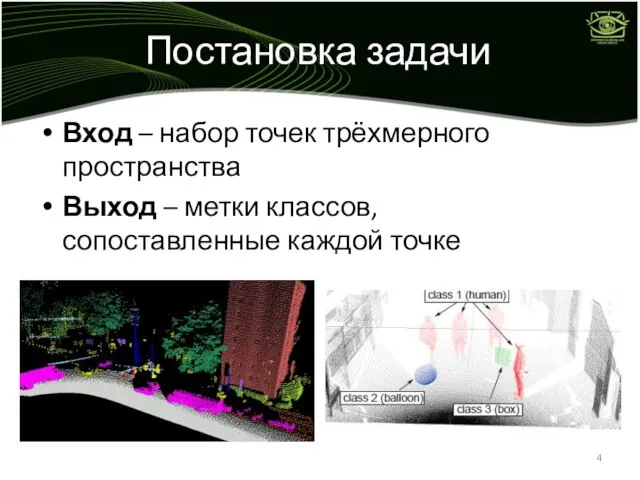
Слайд 4Постановка задачи
Вход – набор точек трёхмерного пространства
Выход – метки классов, сопоставленные каждой
Постановка задачи
Вход – набор точек трёхмерного пространства
Выход – метки классов, сопоставленные каждой
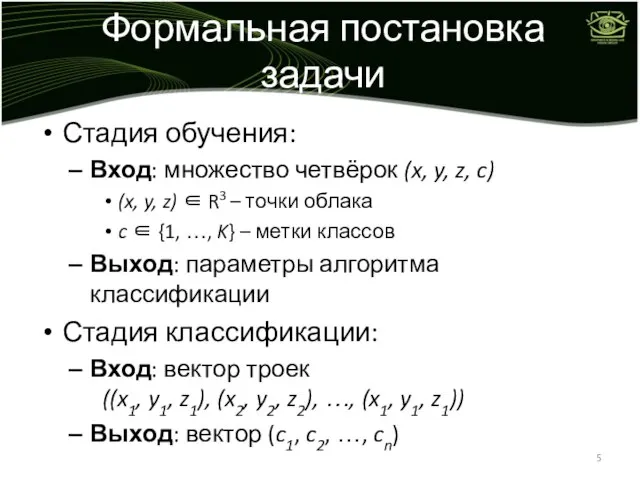
Слайд 5Формальная постановка задачи
Стадия обучения:
Вход: множество четвёрок (x, y, z, c)
(x, y,
Формальная постановка задачи
Стадия обучения:
Вход: множество четвёрок (x, y, z, c)
(x, y,
Слайд 6Данные для сегментации
Данные – сцены, снятые вне помещений
Аэросъёмка
Съёмка с транспорта
Стационарная съёмка
Классы:
Поверхность земли
Здания
Растительность
Транспорт
и
Данные для сегментации
Данные – сцены, снятые вне помещений
Аэросъёмка
Съёмка с транспорта
Стационарная съёмка
Классы:
Поверхность земли
Здания
Растительность
Транспорт
и
Слайд 7Критерий качества
F-мера для каждого класса
Корректна для несбалансированной выборки
Критерий качества
F-мера для каждого класса
Корректна для несбалансированной выборки
Слайд 8Ассоциативные Марковские сети
[Anguelov, 2005] [Munoz, 2008]
Минимизируется функция энергии
Потенциалы – линейная комбинация
Ассоциативные Марковские сети
[Anguelov, 2005] [Munoz, 2008]
Минимизируется функция энергии
Потенциалы – линейная комбинация

Слайд 9Схема метода
Предобработка
Построение индекса; пересегментация
Назначение потенциалов
Унарные потенциалы:
рандомизированные деревья
Неассоциативные парные потенциалы
Классификация
Вывод в Марковской
Схема метода
Предобработка
Построение индекса; пересегментация
Назначение потенциалов
Унарные потенциалы:
рандомизированные деревья
Неассоциативные парные потенциалы
Классификация
Вывод в Марковской
Слайд 10Унарные потенциалы
Дескриптор
«Спин-изображения»
Признаки матрицы ковариаций
Спектральные признаки
Признаки направления
Цилиндрические признаки
Выход мультиклассового классификатора «Рандомизированные деревья»
Унарные потенциалы
Дескриптор
«Спин-изображения»
Признаки матрицы ковариаций
Спектральные признаки
Признаки направления
Цилиндрические признаки
Выход мультиклассового классификатора «Рандомизированные деревья»
Слайд 11Парные потенциалы
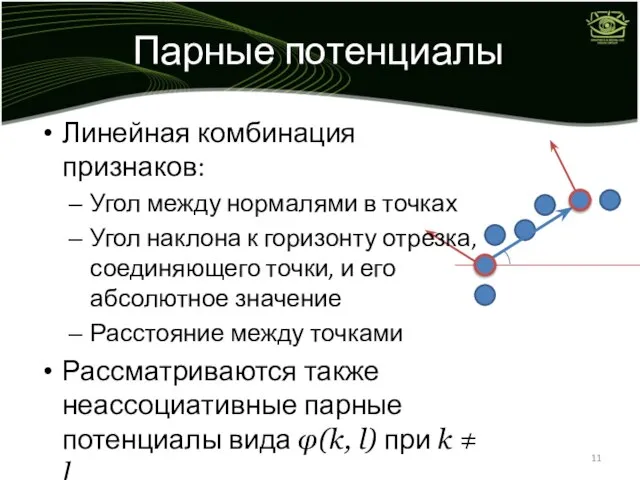
Линейная комбинация признаков:
Угол между нормалями в точках
Угол наклона к горизонту отрезка,
Парные потенциалы
Линейная комбинация признаков:
Угол между нормалями в точках
Угол наклона к горизонту отрезка,
Слайд 12Научная новизна
Пересегментация
Ускоряет классификацию на порядки
Признаки рёбер (направление, длина) становятся статистически значимыми
Неассоциативные парные
Научная новизна
Пересегментация
Ускоряет классификацию на порядки
Признаки рёбер (направление, длина) становятся статистически значимыми
Неассоциативные парные
Слайд 13Пример результата классификации
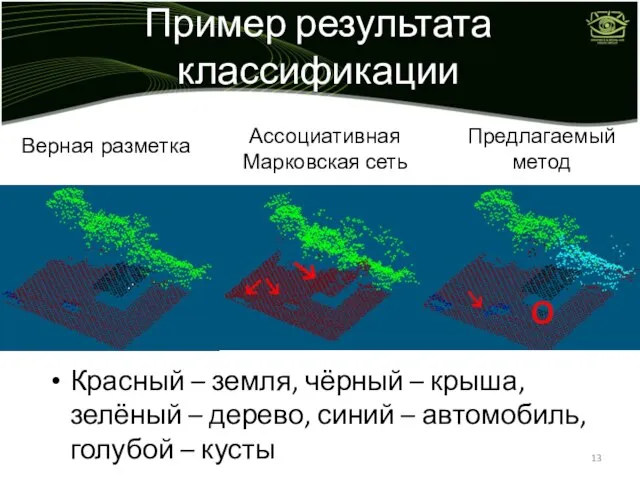
Красный – земля, чёрный – крыша,
зелёный – дерево, синий
Пример результата классификации
Красный – земля, чёрный – крыша, зелёный – дерево, синий
Слайд 14Экспериментальное сравнение
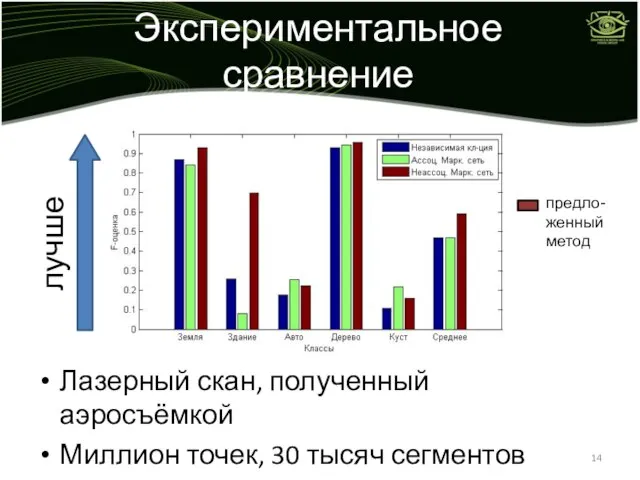
Лазерный скан, полученный аэросъёмкой
Миллион точек, 30 тысяч сегментов
лучше
предло-
женный
метод
Экспериментальное сравнение
Лазерный скан, полученный аэросъёмкой
Миллион точек, 30 тысяч сегментов
лучше
предло-
женный
метод
Слайд 15Программная реализация
C++
В рамках системы реализована функция детектирования поверхности земли на данных, снятых
Программная реализация
C++
В рамках системы реализована функция детектирования поверхности земли на данных, снятых
Слайд 16Результаты
Проведён обзор методов классификации лазерных сканов
Разработан алгоритм классификации лазерных сканов на основе
Результаты
Проведён обзор методов классификации лазерных сканов
Разработан алгоритм классификации лазерных сканов на основе
Слайд 17Публикации по теме
дипломной работы
А. Велижев, Р. Шаповалов, Д. Потапов, Е. Третьяк,
Публикации по теме
дипломной работы
А. Велижев, Р. Шаповалов, Д. Потапов, Е. Третьяк,
Слайд 18СПАСИБО ЗА ВНИМАНИЕ!
СПАСИБО ЗА ВНИМАНИЕ!
Слайд 19Результат классификации
Результат классификации
 Часы
 Конкурс на лучшее районное методическое объединение март – апрель 2009.
 Тема проекта
 Создание букета на собственных стеблях без использования каркаса
 Etnicheskie_normy_kommunikatsii_v_internete
 Югославия.Период холодной войны.
 «Всё вокруг – геометрия»
 Программирование в компьютерных системах (230115)
 Соревнования в спортивном горном туризме
 Презентация на тему Подобные треугольники
 Кабатлау дәресе. 4 класс
 Техника нападающего удара
 Технология обработки информации в электронных таблицах
 Мини-футбол. Правила игры
 Проектирование и моделирование электрических схем в графической системе
 Николай Хмеленок. Тренажёры по английскому языку. Расположите по порядку. Цифры
 Организация учебно-исследовательской деятельности. ( Рекомендации к написанию учебно-исследовательской работы) Рыжова О.А. учите
 Якутские охотничьи традиции и обряды
 Регулятор давления АК-11Б, нового типа
 Биография Деятельность и учения
 Сущность, движущие силы, противоречия и логика образовательного процесса. Закономерности и принципы обучения
 Единая неделя выборов в органы студенческого самоуправления профессиональных образовательных организаций Калужской области
 Кофе
 ПРОЕКТРастения и компьютер
 Компания Globaldrive. Концепция по организации точек продаж. Единый фирменный стиль в точках продаж
 I. Выставка «Инлегмаш». Справка. Основные показатели.
 АЛЬТЕРНАТИВНЫЕ СТАРТЫ ТРАНСКРИПЦИИ И ИХ СВЯЗЬ С CpG-ОСТРОВАМИ
 Карта задания РУР-ТД