 Slaidy.com
- Жазыќ механизмдерді кинематикалыќ зерттеу. (Дјріс 3)

Содержание
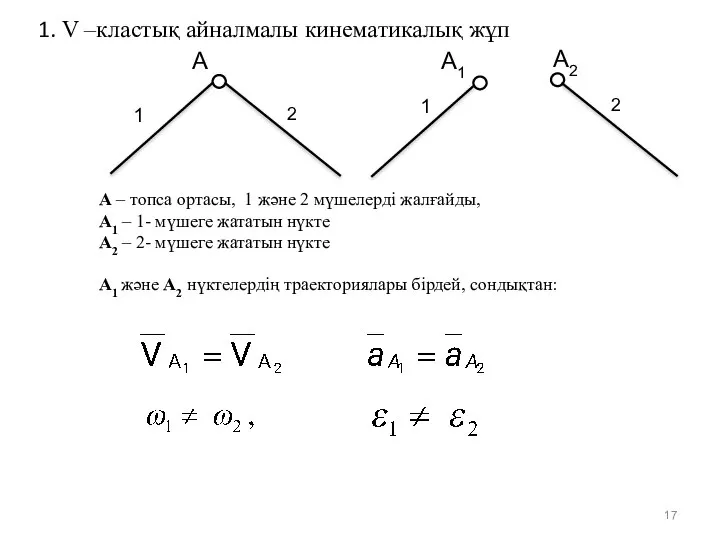
- 2. 1. V –кластық айналмалы кинематикалық жұп А 1 2 1 А1 А2 2 А1 және А2
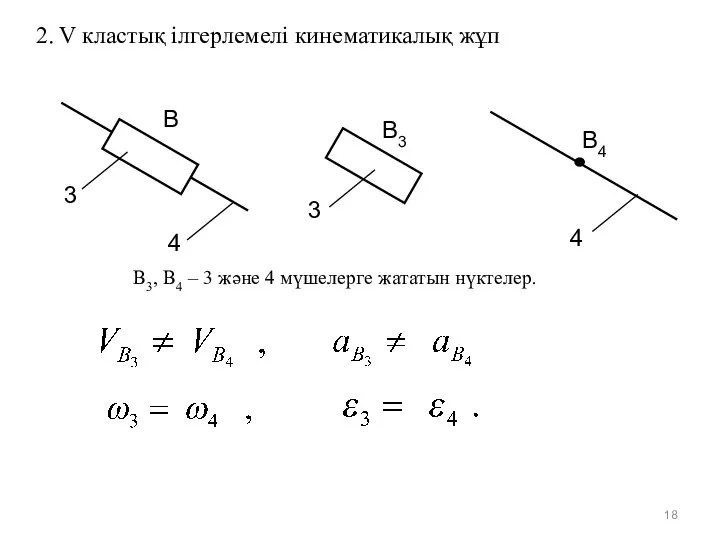
- 3. 2. V кластық ілгерлемелі кинематикалық жұп В В3 В4 3 4 В3, В4 – 3 және
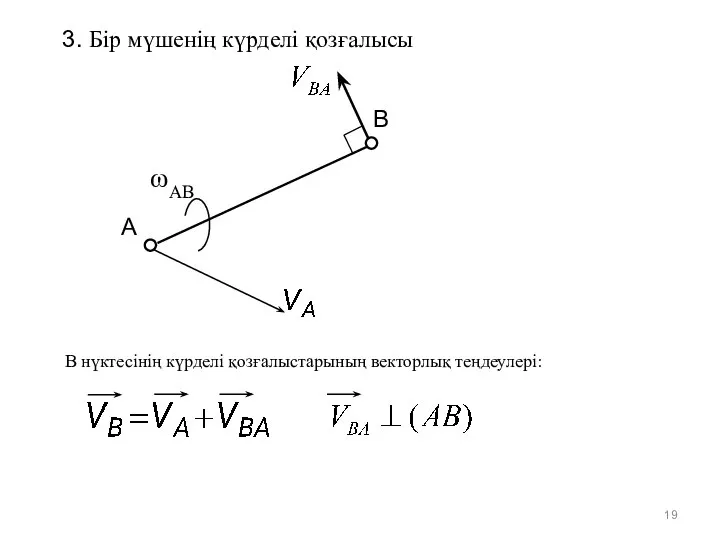
- 4. 3. Бір мүшенің күрделі қозғалысы А В ωАВ В нүктесінің күрделі қозғалыстарының векторлық теңдеулері:
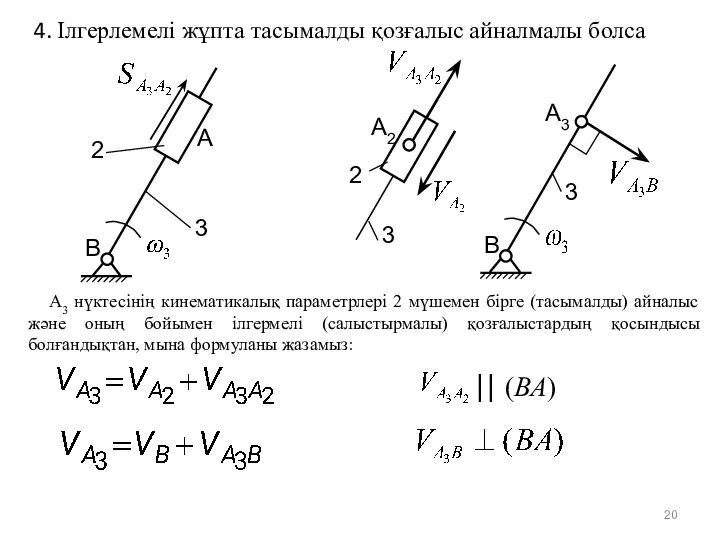
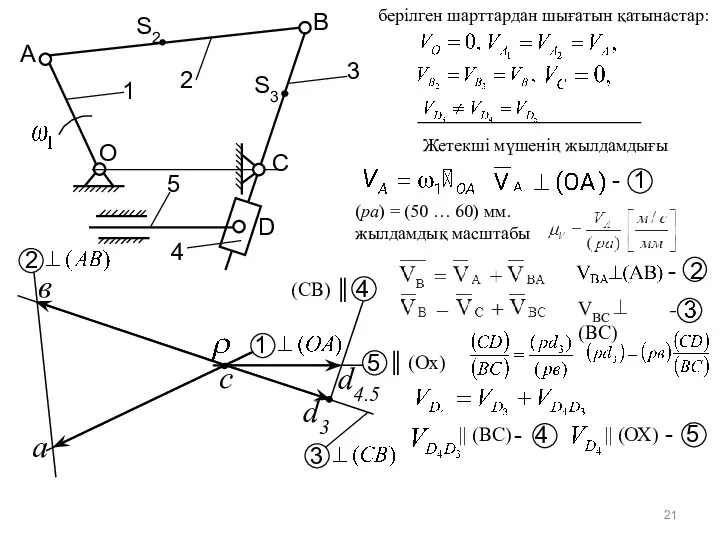
- 5. В 4. Ілгерлемелі жұпта тасымалды қозғалыс айналмалы болса А3 нүктесінің кинематикалық параметрлері 2 мүшемен бірге (тасымалды)
- 6. 5 d4.5 - 5 3 2 1 c 4 (CB) ║ ║ (Ox) a d3 в
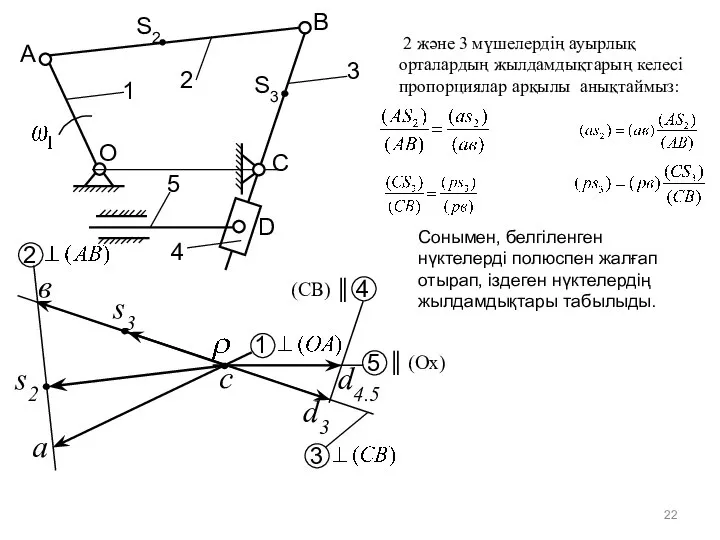
- 7. 5 d4.5 3 2 1 c 4 (CB) ║ ║ (Ox) a d3 в s2 s3
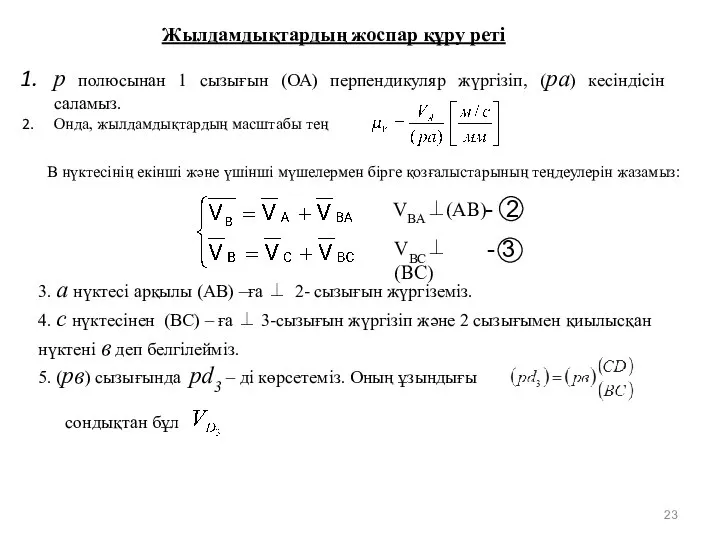
- 8. - 3 - 2 р полюсынан 1 сызығын (ОА) перпендикуляр жүргізіп, (ра) кесіндісін саламыз. Онда, жылдамдықтардың
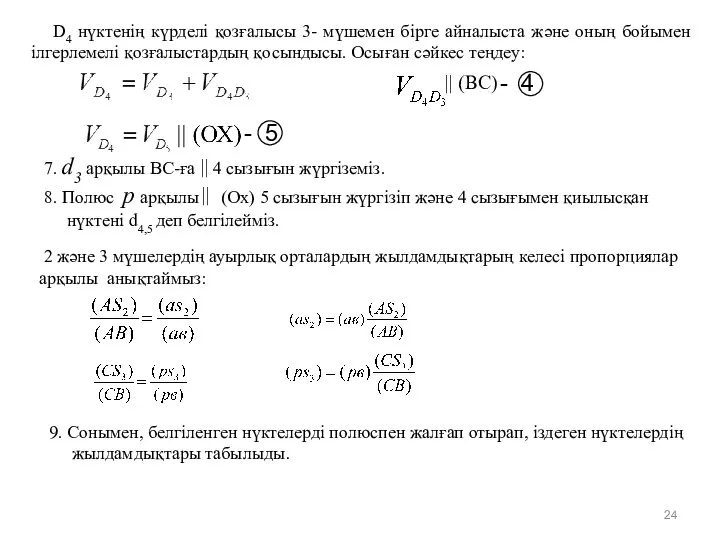
- 9. 7. d3 арқылы ВС-ға 4 сызығын жүргіземіз. 8. Полюс р арқылы (Ох) 5 сызығын жүргізіп және
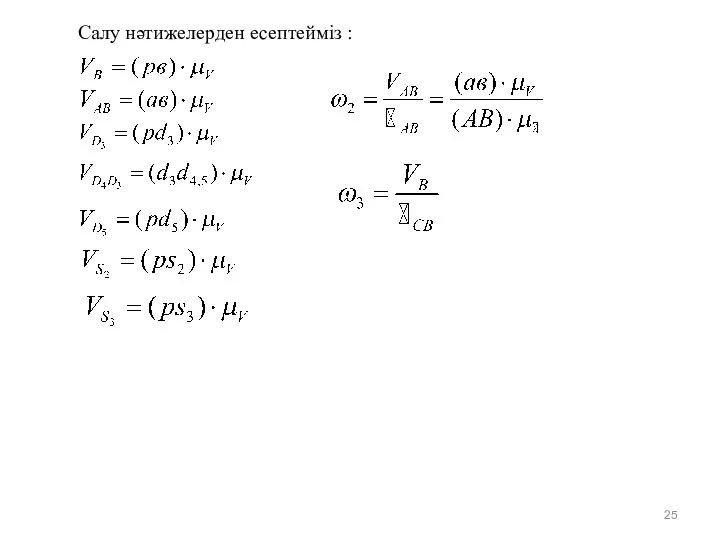
- 10. Салу нәтижелерден есептейміз :
- 12. Скачать презентацию
Слайд 21. V –кластық айналмалы кинематикалық жұп
А
1
2
1
А1
А2
2
А1 және А2 нүктелердің траекториялары бірдей, сондықтан:
А
1. V –кластық айналмалы кинематикалық жұп
А
1
2
1
А1
А2
2
А1 және А2 нүктелердің траекториялары бірдей, сондықтан:
А
Слайд 32. V кластық ілгерлемелі кинематикалық жұп
В
В3
В4
3
4
В3, В4 – 3 және 4 мүшелерге
2. V кластық ілгерлемелі кинематикалық жұп
В
В3
В4
3
4
В3, В4 – 3 және 4 мүшелерге
Слайд 43. Бір мүшенің күрделі қозғалысы
А
В
ωАВ
В нүктесінің күрделі қозғалыстарының векторлық теңдеулері:
3. Бір мүшенің күрделі қозғалысы
А
В
ωАВ
В нүктесінің күрделі қозғалыстарының векторлық теңдеулері:
Слайд 5В
4. Ілгерлемелі жұпта тасымалды қозғалыс айналмалы болса
А3 нүктесінің кинематикалық параметрлері 2 мүшемен
В
4. Ілгерлемелі жұпта тасымалды қозғалыс айналмалы болса
А3 нүктесінің кинематикалық параметрлері 2 мүшемен
Слайд 65
d4.5
- 5
3
2
1
c
4
(CB) ║
║ (Ox)
a
d3
в
берілген шарттардан шығатын қатынастар:
Жетекші мүшенің жылдамдығы
- 1
(ра) =
5
d4.5
- 5
3
2
1
c
4
(CB) ║
║ (Ox)
a
d3
в
берілген шарттардан шығатын қатынастар:
Жетекші мүшенің жылдамдығы
- 1
(ра) =
Слайд 75
d4.5
3
2
1
c
4
(CB) ║
║ (Ox)
a
d3
в
s2
s3
2 және 3 мүшелердің ауырлық орталардың жылдамдықтарың келесі
5
d4.5
3
2
1
c
4
(CB) ║
║ (Ox)
a
d3
в
s2
s3
2 және 3 мүшелердің ауырлық орталардың жылдамдықтарың келесі
Слайд 8- 3
- 2
р полюсынан 1 сызығын (ОА) перпендикуляр жүргізіп, (ра) кесіндісін
- 3
- 2
р полюсынан 1 сызығын (ОА) перпендикуляр жүргізіп, (ра) кесіндісін
Слайд 97. d3 арқылы ВС-ға 4 сызығын жүргіземіз.
8. Полюс р арқылы (Ох) 5
7. d3 арқылы ВС-ға 4 сызығын жүргіземіз.
8. Полюс р арқылы (Ох) 5
Слайд 10Салу нәтижелерден есептейміз :
Салу нәтижелерден есептейміз :
 10 плавление
 Линзы. Фокус линзы
 Потенциальная и кинетическая энергия
 Основы молекулярно-кинетической теории
 Решение задач Агрегатные состояния
 Трение в природе, технике, быту
 Газовые законы
 Электростатика. Проводники и диэлектрики
 Обозначения на схеме
 Собственный механический и магнитный моменты электрона. Спин
 Средства измерений и контроля с оптическим и оптико-механическим преобразованием
 Система смазки карбюраторного двигателя
 Термодинамика однокомпонентных систем
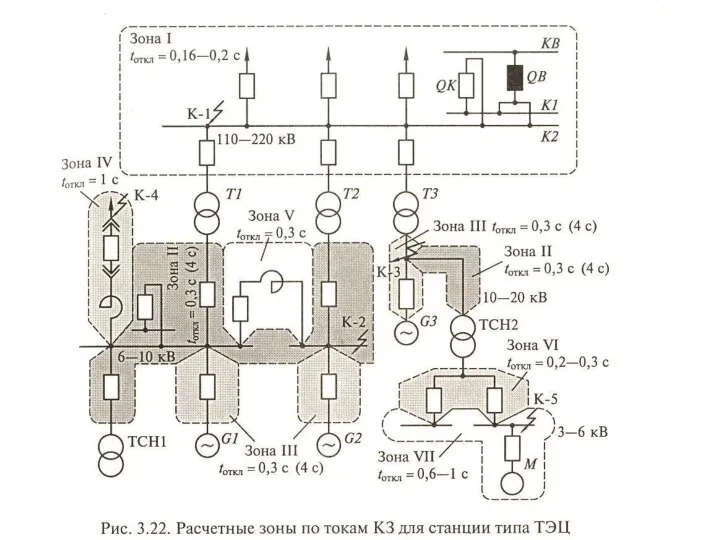 Выбор линейных реакторов
 Отчёт по учебной практике. Выполнение работ по профессии машинист холодильных установок
 Закон всемирного тяготения
 Потенциально-обратные двухполюсники и условия их взаимной обратимости
 Волновая оптика
 Автотрансформаторы
 Развитие ракетной техники
 Измерение работы и мощности тока в электрической лампе. Лабораторная работа № 7
 Энергетические установки в космосе
 Pезонанс прояви і застосування
 Применение механизма Кланна в робототехнике
 Попов – основатель радиовещания
 Torpagbecheren maşinlar və alətlər
 Свободные и вынужденные электромагнитные колебания
 Параллельный перенос сил. Связи и их реакции. Уравнения равновесия