 Slaidy.com
- Расчёт и проектирование системы навигации мобильного робота

Содержание
- 2. Целью данной работы является разработка структурной схемы системы навигации мобильного робота. Задачи исследования: Исследование основ локальной
- 3. План передвижения учитывает доступные пути, известные положения препятствий, способность робота их преодолевать и любые другие актуальные
- 4. сканирующий лазерный дальномер
- 5. разработка робота
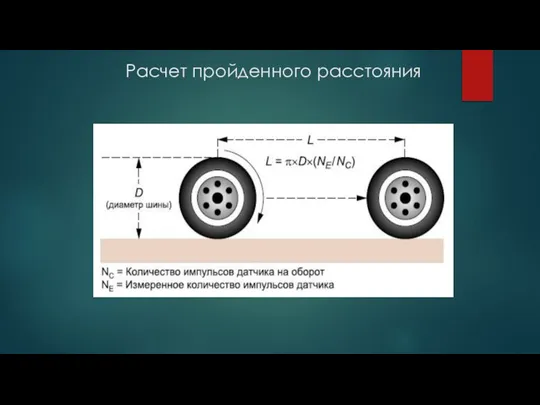
- 6. Расчет пройденного расстояния
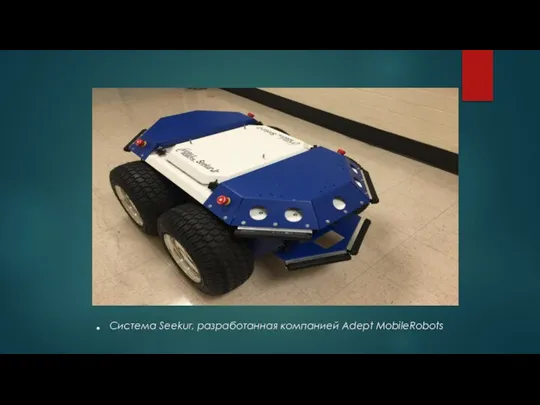
- 7. . Система Seekur, разработанная компанией Adept MobileRobots
- 10. Скачать презентацию
Слайд 2Целью данной работы является разработка структурной схемы системы навигации мобильного робота.
Задачи исследования:
Исследование
Целью данной работы является разработка структурной схемы системы навигации мобильного робота.
Задачи исследования:
Исследование
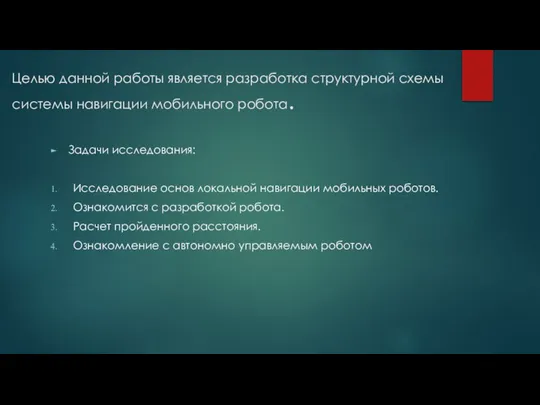
Слайд 3План передвижения учитывает доступные пути, известные положения препятствий, способность робота их преодолевать
План передвижения учитывает доступные пути, известные положения препятствий, способность робота их преодолевать
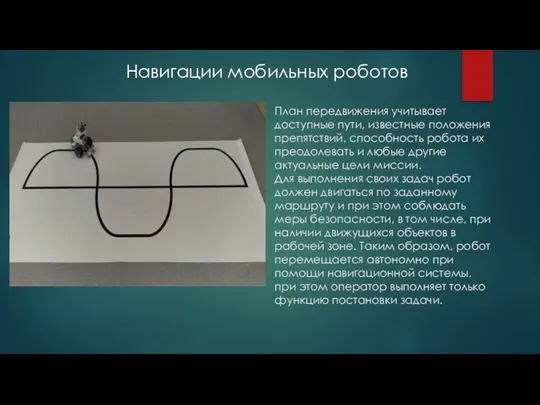
Слайд 4сканирующий лазерный дальномер
сканирующий лазерный дальномер
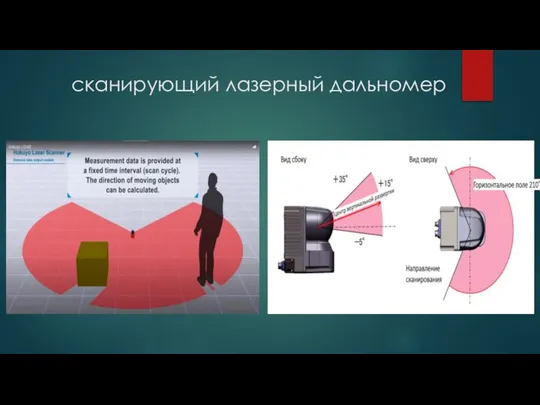
Слайд 5разработка робота
разработка робота
Слайд 6Расчет пройденного расстояния
Расчет пройденного расстояния
Слайд 7. Система Seekur, разработанная компанией Adept MobileRobots
. Система Seekur, разработанная компанией Adept MobileRobots

 Выбор характеристик качества в проектах программных средств
 Разработка автоматизированной информационной системы учета материальных и иных активов в ЦЦОД IT-Куб г. Княгинино
 Эффективная систематизация папок и файлов
 Устройства Памяти компьютера
 Кибербезопасность Безопасность в интернете
 Memory game
 Устройство компьютера
 Двоичное кодирование. Информатика и ИКТ
 Автоматизация выдачи направлений на пересдачу сессии. Создание, заполнение, связывание таблиц
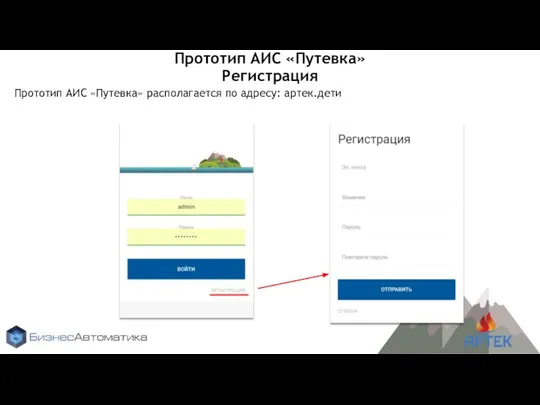 Регистрация в АИС Путевка
 Информационные технологии на уроках
 Работа с ПК. Тема 1 занятие 2
 Презентация на тему Печать документов
 Смартфоны. Как скопировать текст
 ИКТ в области искусства
 Оптимизация процедуры расчета нормированных метрологических характеристик при выездной поверке
 Biology Coaching Classes in Chhattisgarh
 Презентация на тему История создания сети Интернет
 Муниципальное общеобразовательное учреждение «Воскресеновскоя СОШ»
 Презентация на тему Возможности использования компьютерной техники в офисах фирм
 presentation_for_client_VPN
 Особенности технологии разработки программного обеспечения информационной системы хлебопекарни
 Принципы работы с элементами управления. Лекция 6
 Социальные сети для науки
 Электронный документ и файл
 Внедрение CRM-системы в компании ООО Мастерская рекламы
 Обучение команды Beeline по продукту LMS SmartExpert
 Криптография