 Slaidy.com
- Разработка программного обеспечения для управления движением мобильной платформы KUKA youBot

Содержание
- 2. Цель работы Организовать движение робота с постоянной скоростью вдоль линии, объезд одиночного препятствия и возврат на
- 3. Объекты исследования Объектами исследования данной работы являются робот KUKA youBot, лазерный дальномер Hokuyo URG-04LX и программное
- 4. Всенаправленные колеса Главное преимущество всенаправленных (mecanum, sweedish) колес заключается в том, что с их помощью платформа
- 5. Управление платформой и youBot API Для управления платформой используется интерфейс youBot API. Он позволяет управлять как
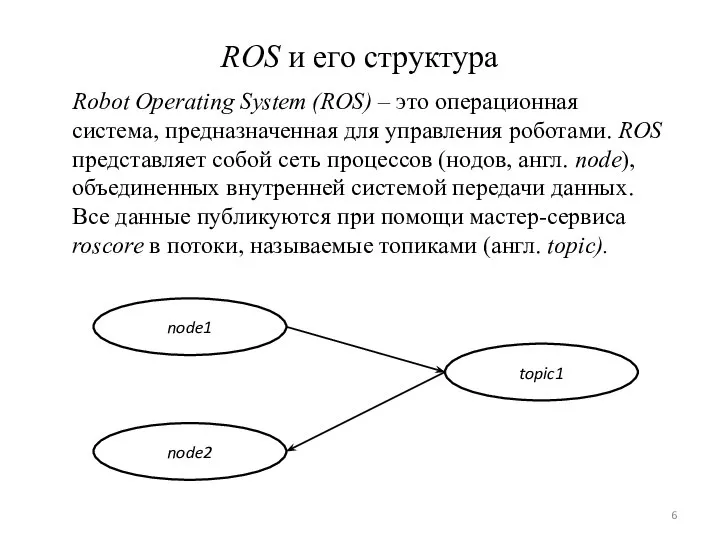
- 6. ROS и его структура Robot Operating System (ROS) – это операционная система, предназначенная для управления роботами.
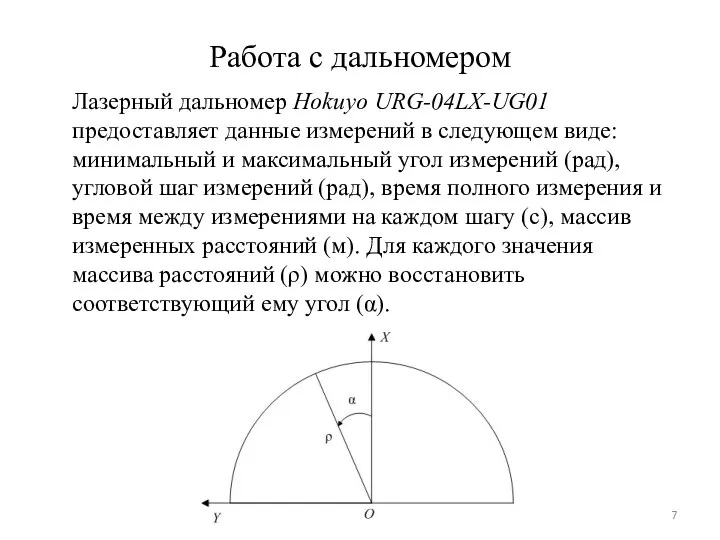
- 7. Работа с дальномером Лазерный дальномер Hokuyo URG-04LX-UG01 предоставляет данные измерений в следующем виде: минимальный и максимальный
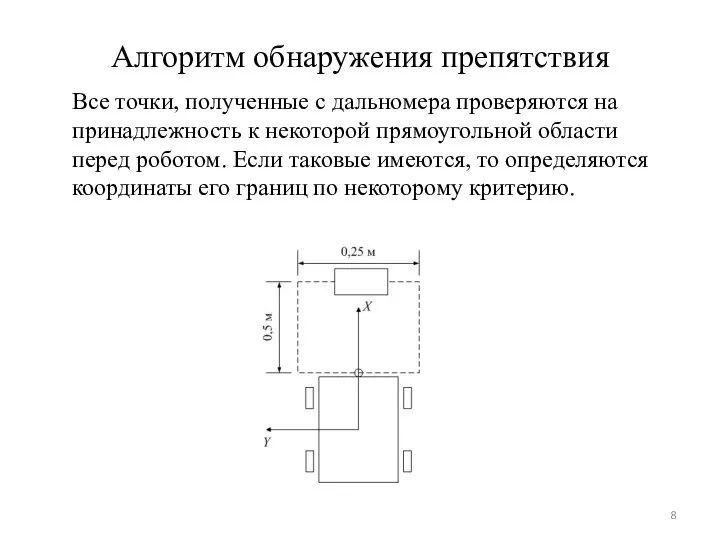
- 8. Алгоритм обнаружения препятствия Все точки, полученные с дальномера проверяются на принадлежность к некоторой прямоугольной области перед
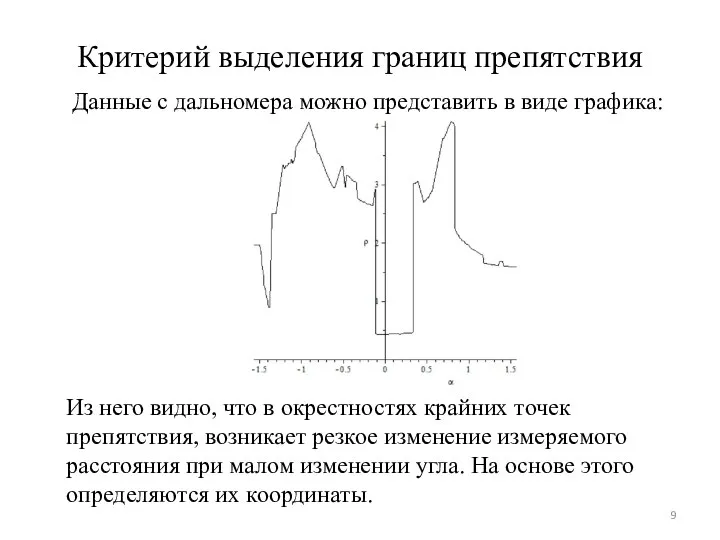
- 9. Критерий выделения границ препятствия Данные с дальномера можно представить в виде графика: Из него видно, что
- 10. Постановка задачи объезда препятствия Требуется, чтобы платформа 1 двигалась вдоль прямой линии 2 с постоянной скоростью,
- 11. Схема алгоритма решения Опрос дальномера, проверка на наличие препятствия в области и по бокам от платформы,
- 12. Счисление координат Счисление координат центра платформы используется для определения ее положения относительно препятствия. С их помощью
- 13. Выбор направления маневра
- 14. Результаты отработки алгоритма Во время пробного запуска были получены: траектория движения центра платформы 1 набор точек,
- 15. Результаты отработки алгоритма
- 17. Скачать презентацию
Слайд 2Цель работы
Организовать движение робота с постоянной скоростью вдоль линии, объезд одиночного препятствия
Цель работы
Организовать движение робота с постоянной скоростью вдоль линии, объезд одиночного препятствия
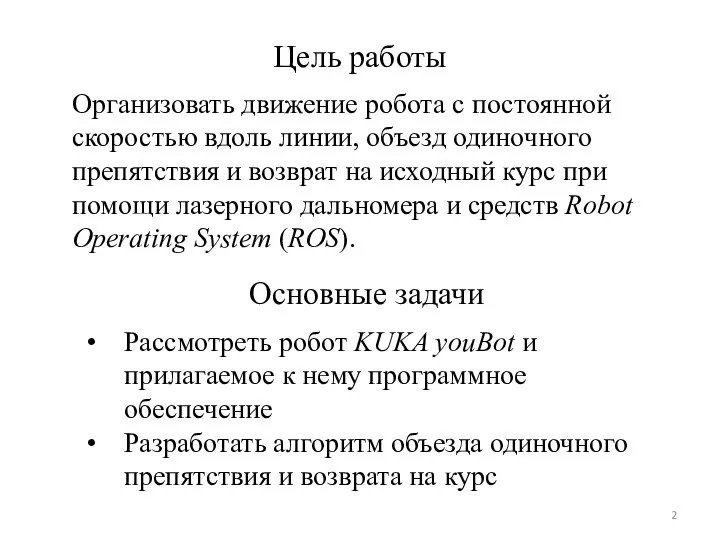
Слайд 3Объекты исследования
Объектами исследования данной работы являются робот KUKA youBot, лазерный дальномер Hokuyo
Объекты исследования
Объектами исследования данной работы являются робот KUKA youBot, лазерный дальномер Hokuyo
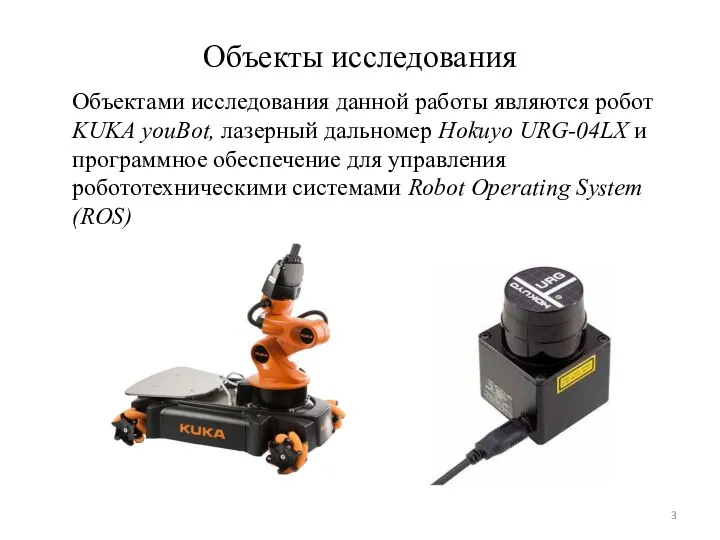
Слайд 4Всенаправленные колеса
Главное преимущество всенаправленных (mecanum, sweedish) колес заключается в том, что с
Всенаправленные колеса
Главное преимущество всенаправленных (mecanum, sweedish) колес заключается в том, что с
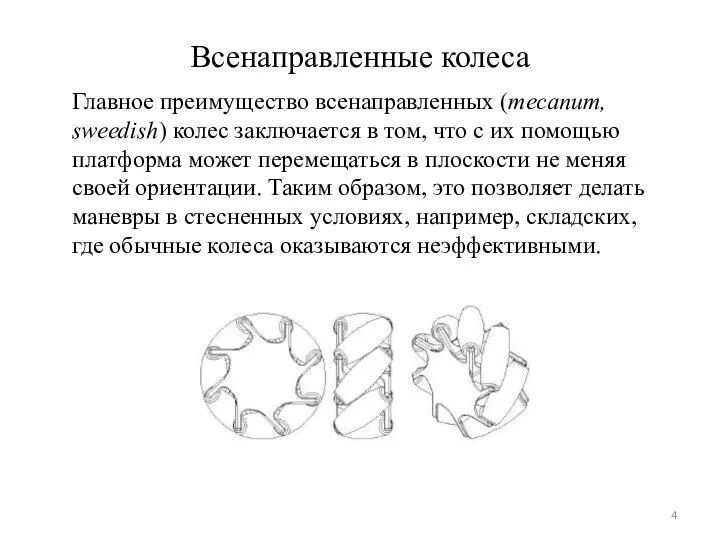
Слайд 5Управление платформой и youBot API
Для управления платформой используется интерфейс youBot API. Он
Управление платформой и youBot API
Для управления платформой используется интерфейс youBot API. Он
Слайд 6ROS и его структура
Robot Operating System (ROS) – это операционная система, предназначенная
ROS и его структура
Robot Operating System (ROS) – это операционная система, предназначенная
Слайд 7Работа с дальномером
Лазерный дальномер Hokuyo URG-04LX-UG01 предоставляет данные измерений в следующем виде:
Работа с дальномером
Лазерный дальномер Hokuyo URG-04LX-UG01 предоставляет данные измерений в следующем виде:
Слайд 8Алгоритм обнаружения препятствия
Все точки, полученные с дальномера проверяются на принадлежность к некоторой
Алгоритм обнаружения препятствия
Все точки, полученные с дальномера проверяются на принадлежность к некоторой
Слайд 9Критерий выделения границ препятствия
Данные с дальномера можно представить в виде графика:
Из
Критерий выделения границ препятствия
Данные с дальномера можно представить в виде графика:
Из
Слайд 10Постановка задачи объезда препятствия
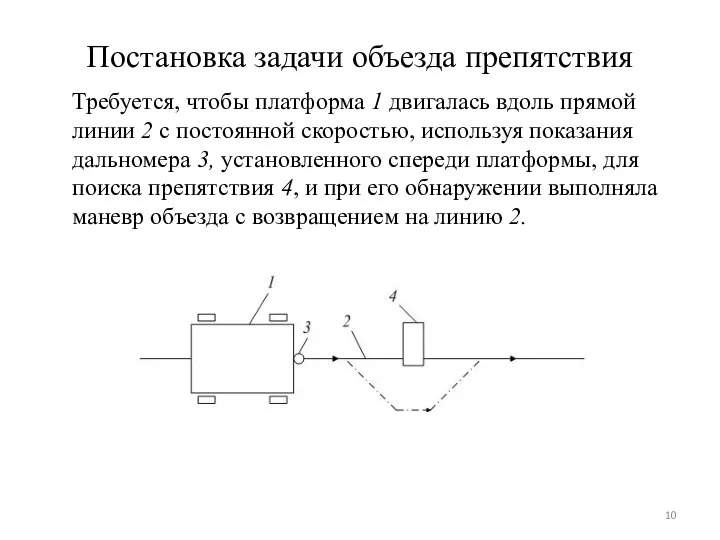
Требуется, чтобы платформа 1 двигалась вдоль прямой линии 2
Постановка задачи объезда препятствия
Требуется, чтобы платформа 1 двигалась вдоль прямой линии 2
Слайд 11Схема алгоритма решения
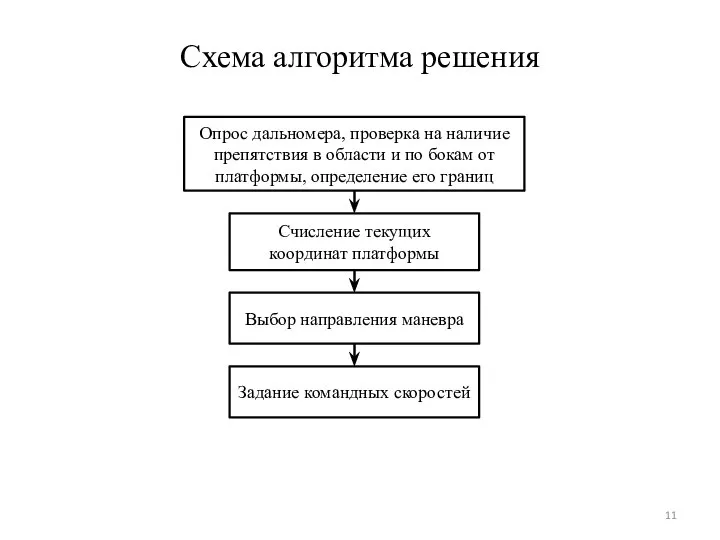
Опрос дальномера, проверка на наличие препятствия в области и
Схема алгоритма решения
Опрос дальномера, проверка на наличие препятствия в области и
Слайд 12Счисление координат
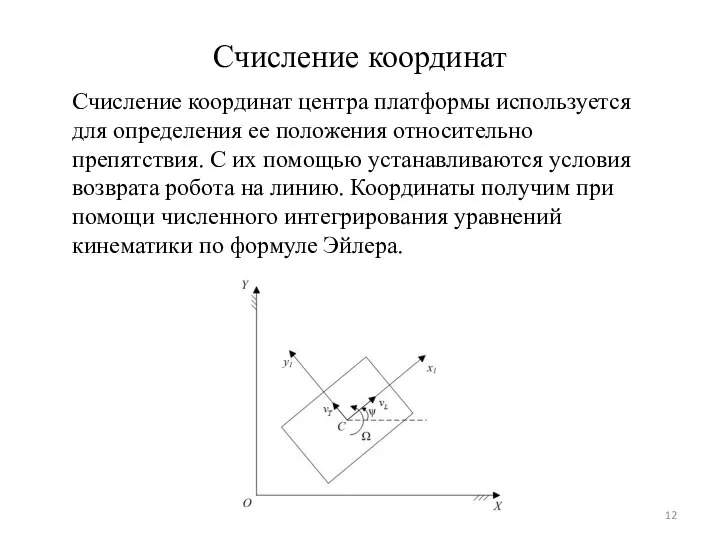
Счисление координат центра платформы используется для определения ее положения относительно препятствия.
Счисление координат
Счисление координат центра платформы используется для определения ее положения относительно препятствия.
Слайд 13Выбор направления маневра
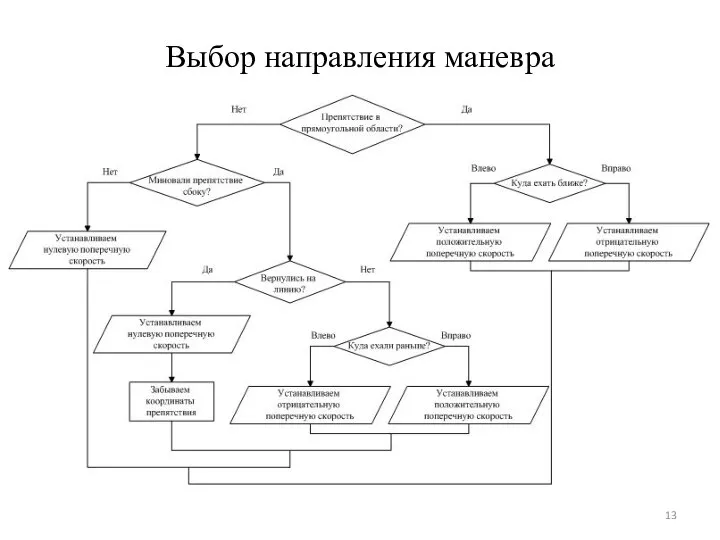
Выбор направления маневра
Слайд 14Результаты отработки алгоритма
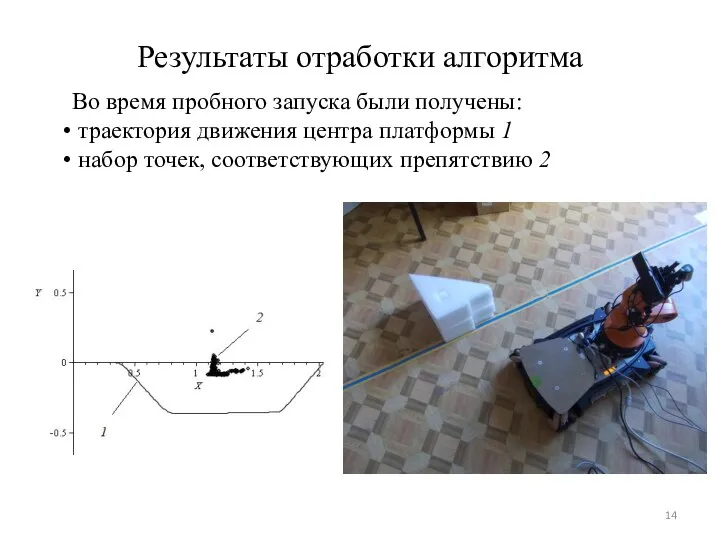
Во время пробного запуска были получены:
траектория движения центра платформы
Результаты отработки алгоритма
Во время пробного запуска были получены:
траектория движения центра платформы
Слайд 15Результаты отработки алгоритма
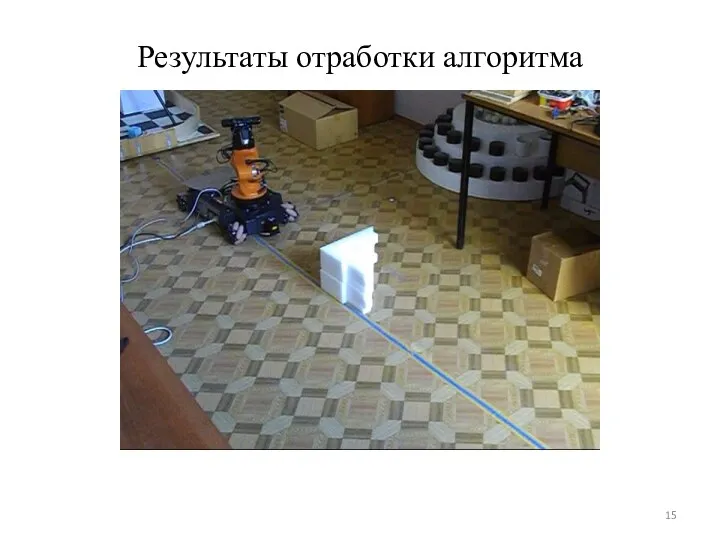
Результаты отработки алгоритма
 Непростительные ошибки при сохранении (примеры)
 Техническое задание для сайта
 2D Design. Художественное конструирование предметов быта, интерьеров, промышленных изделий
 Презентация - HTML
 Новейшие источники информации как средство обучения детей дошкольного возраста
 Информационно-коммуникативные технологии в начальной школе
 Личный кабинет получателя социальных услуг на сайте Фонда Социального страхования
 UI Performance
 Введение в HTML. Урок 1
 Информационные технологии в экологии. Часть 1
 Типы алгоритмов и формы их записи
 Бинарный линейный классификатор
 Физическая модель базы данных (базовые таблицы)
 531642
 Передача информации по техническим каналам к § 8 в учебнике И. Г. Семакина, Е. К. Хеннера
 Образовательные и технические аспекты при подготовке к олимпиаде по 3D технологиям
 Сканирование карт
 КУРС Базовые приемы программирования. 2022. Онлайн - Лекция 2а (для ИИК). Выполнение ЛР № 1. Сортировка и пример1
 Мастер-класс Монтаж звука
 Диаграммы размещения
 Алгоритмизация
 Фейковые новости и как их отличить от настоящих
 Telegram-канал Табуретка
 Систематизация и представление информации в виде сайта
 Информатика. Введение
 Выход в сеть. Переход от офлайн-уроков к онлайн-образованию и обучению
 Консультация советы онлайн
 Азы пользования компьютером для пенсионеров