- Главная
- Информатика
- Создание бионического протеза руки с минимальной стоимостью и максимальным функционалом

Содержание
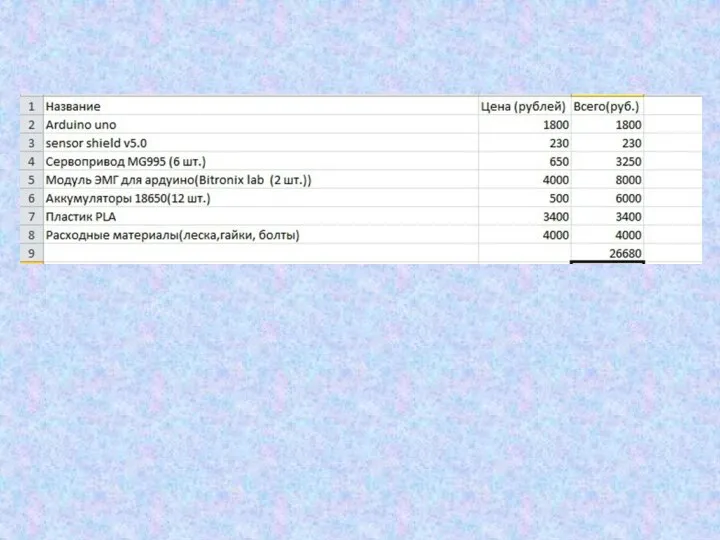
- 2. Цель: создать прототип бионического протеза руки с минимальной стоимостью и с максимальным функционалом . Задачи: 1.Узнать
- 3. Литературный обзор Бионический протез, он же биоэлектрический и миоэлектрический, работает за счет считывания специальными мио-датчиками электрического
- 4. Календарный план:
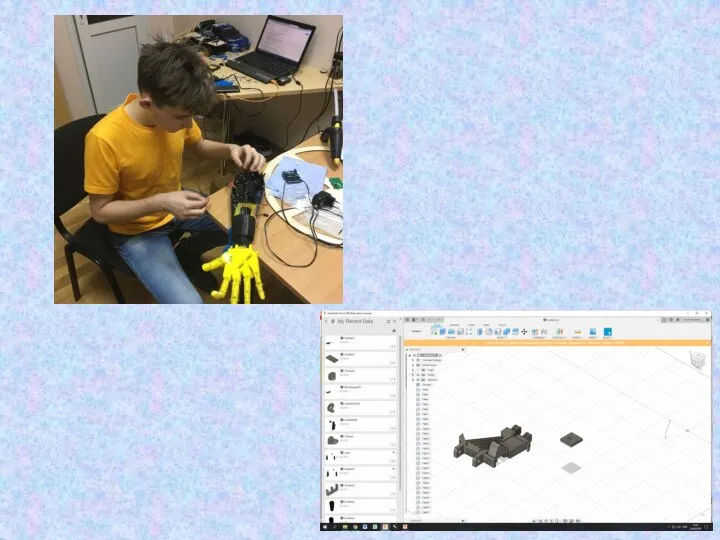
- 6. Реализация проекта 1.Моделирование протеза 2.Печать и сборка протеза 3.Программирование протеза
- 10. Заключение: В ходе создания своего протеза, я узнал о видах протезов, функциях, а так же о
- 12. Скачать презентацию
Слайд 2Цель: создать прототип бионического протеза руки с минимальной стоимостью и с максимальным
Цель: создать прототип бионического протеза руки с минимальной стоимостью и с максимальным

функционалом .
Задачи:
1.Узнать о уже существующих моделях бионических протезов, рассчитать приблизительную стоимость собственного протеза.
2.Создать 3D модель бионического протеза.
3.Разработать систему управления бионическим протезом.
4.Запрограммировать протез.
Задачи:
1.Узнать о уже существующих моделях бионических протезов, рассчитать приблизительную стоимость собственного протеза.
2.Создать 3D модель бионического протеза.
3.Разработать систему управления бионическим протезом.
4.Запрограммировать протез.
Слайд 3Литературный обзор
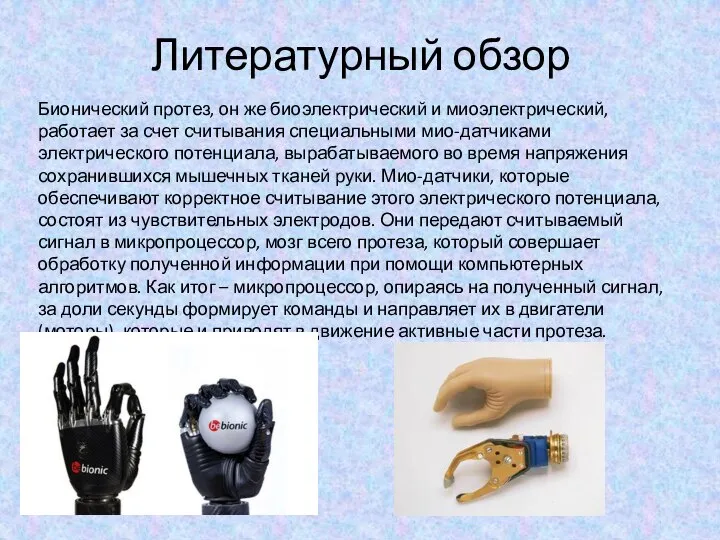
Бионический протез, он же биоэлектрический и миоэлектрический, работает за счет считывания
Литературный обзор
Бионический протез, он же биоэлектрический и миоэлектрический, работает за счет считывания

специальными мио-датчиками электрического потенциала, вырабатываемого во время напряжения сохранившихся мышечных тканей руки. Мио-датчики, которые обеспечивают корректное считывание этого электрического потенциала, состоят из чувствительных электродов. Они передают считываемый сигнал в микропроцессор, мозг всего протеза, который совершает обработку полученной информации при помощи компьютерных алгоритмов. Как итог – микропроцессор, опираясь на полученный сигнал, за доли секунды формирует команды и направляет их в двигатели (моторы), которые и приводят в движение активные части протеза.
Слайд 4Календарный план:
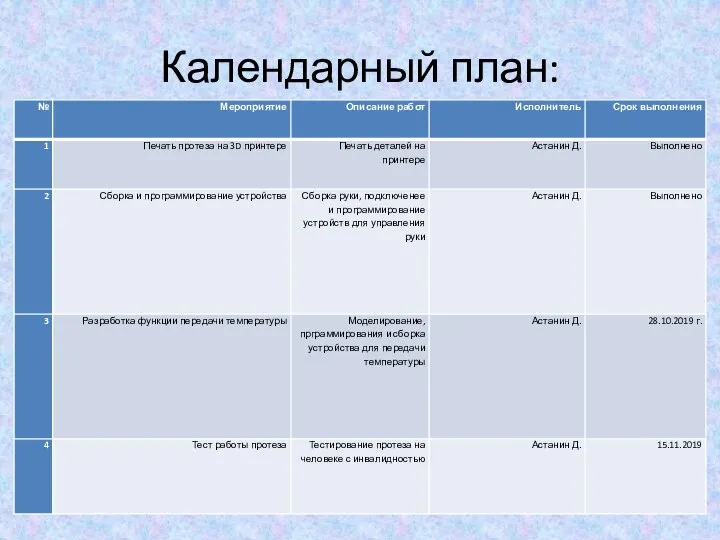
Календарный план:
Слайд 6Реализация проекта
1.Моделирование протеза
2.Печать и сборка протеза
3.Программирование протеза
Реализация проекта
1.Моделирование протеза
2.Печать и сборка протеза
3.Программирование протеза
Слайд 10Заключение:
В ходе создания своего протеза, я узнал о видах протезов, функциях, а
Заключение:
В ходе создания своего протеза, я узнал о видах протезов, функциях, а
так же о компаниях производящих протезы. На данный момент основную позицию на рынке протезирования занимают компании Ottobock и BeBionic но при этом самый дешевый и этих протезов стоит 400 тыс. рулей. Мой же протез стоит почти в 3 раза дешевле, и по функционалу практически не уступает протезу от BeBionic за 1,5 млн. рублей
За основу моего протеза была взята уже готовая модель inMoov. В нее были внесены значительные изменения, благодаря чему, эту модель уже можно было использовать как протез.
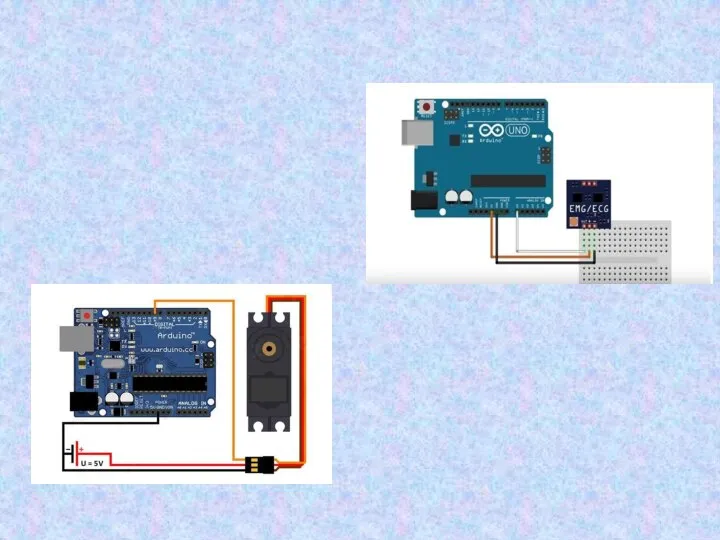
Я собрал систему управления протеза, включавшую в себя 2 EMG датчика, а так же 4 сервопривода на плате arduino unо, с питание от обычных аккумуляторов, которые можно в любой момент заменить.
Я написал 3 программы для данного протеза, которая позволяет своему владельцу свободно совершать до 10 жестов или хватов, совершать 1 хват, но контролировать соприкосновение с предметом, с помощью одного датчика и программу с двумя датчиками, которая предназначена для не опытных пользователей протеза.
- Предыдущая
Крещение. Господне БогоявлениеСледующая -
Культура второй половины XX - начала XXI в


Инструкция для регистрации на Форум. Точка Роста
Программирование линейных алгоритмов. Логические выражения
Абстрактные фигуры. Шрифтовые узоры
Изображения. Фоны Продолжение
Цифровые образовательные ресурсы в дошкольном образовании
Report of the Advertising campaign
Homework assignment
Этапы развития информационных технологий
Кратчайший путь в графе
Игра L.a. noire
Original Character – Оригинальный Персонаж
Описание системы ActiveCRM PESTcontrol
Молодежная медиасфера
Алгоритмы обработки массивов. Решение задач по обработке массивов исходных данных
Разработка программного обеспечения для аудита информационных технологий предприятия
Проект Пульс. Оперативный мониторинг различных сфер и его наглядная визуализация для центров принятия решений
Склейка карт по фотографиям
Операторы языка GavaScript
Знакомство с Векторным редактором, встроеннЫм в WORD 2007
Табличный процессор Excel. Практическая работа № 8
Презентация на тему Интернет в жизни человека
Другие системы счисления. Троичная уравновешенная система счисления. Двоично-десятичная система счисления
Facts on the development of the number
Текстовая информации
Голос без границ
Что такое алгоритм
Мультиплексирование сигналов (Тема №5)
Регистрация победителей акций на сайте energy.ekf.su